

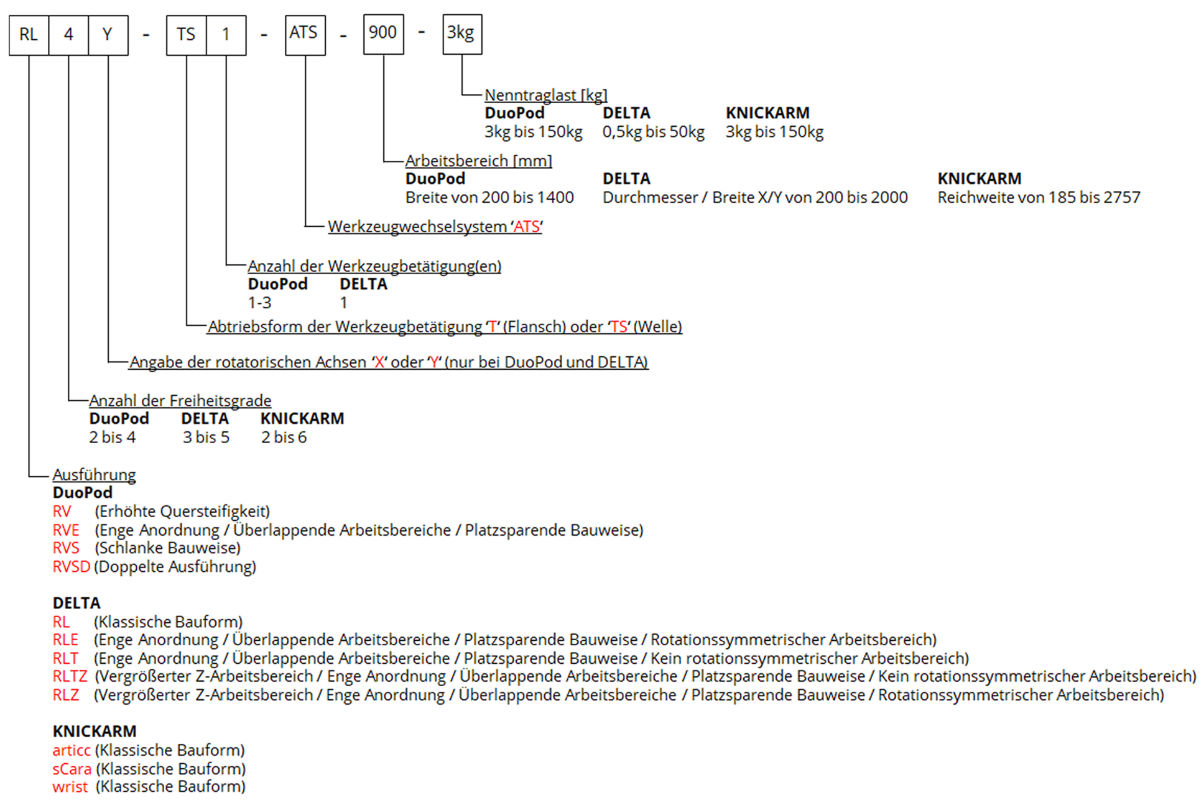


HHD DuoPod RVS2-800-12kg
Lieferzeit: auf Anfrage
Dieser Robotertyp basiert auf dem Prinzip der parallelen Kinematik.
Alle Antriebe sind ortsfest am Roboterkopf montiert. Motorkabel werden nicht bewegt. Der Roboter hat zwei (2) translatorische Freiheitsgrade.
Lieferumfang
- Robotermechanik inkl. Getriebe
- Servomotor-Adapter
- Transport- und Verpackungsanleitung
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
| Verwendungsbereich: | Hygienisch ′HHD′ |
|---|---|
| Kinematik: | Parallel |
| Translatorische Freiheitsgrade (X,Y,Z): | 2 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 0 |
| Nenntraglast [kg|lbs]: | 12 | 26.5 |
| Arbeitsbereichs-Breite [mm|in]: | 800 | 31.5 |
| Arbeitshöhe außen [mm|in]: | 320 | 12.6 |
| Lagertyp der Armgelenke: | Wälzlager |
| Schmierstoffe der Lagerstellen: | Lebensmitteltauglich (FO) |
| Schmierstoffe der Getriebe: | Lebensmitteltauglich (FO) |
| Reinigung: | Bis 28 bar | 406 psi Hochdruck |
| Schutzklasse: | IP69K |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Decke, Wand (auf Anfrage), Winkel (auf Anfrage) |
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | 8LSAB4.D9030D200-4 |
| M2 | 8LSAB4.D9030D200-4 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | AM8053-0N21 |
| M2 | AM8053-0N21 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MS2N06-D0BNN-MMSG1-NNNNN-NN |
| M2 | MS2N06-D0BNN-MMSG1-NNNNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | ISD-520D6-09T0XX+FAHB+FCSS+FD24+FFM1+FG116+FN30+FSSS |
| M2 | ISD-520D6-09T0XX+FAHB+FCSS+FD24+FFM1+FG116+FN30+FSSS |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | TA51 V30 BP07 EN01 PT |
| M2 | TA51 V30 BP07 EN01 PT |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | DMS2-142-0125-45-B1xxG1-Q000-0 |
| M2 | DMS2-142-0125-45-B1xxG1-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MCS12H35-EKMP1-Axxx-xx6xxx-xxxx |
| M2 | MCS12H35-EKMP1-Axxx-xx6xxx-xxxx |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | VPL-B1306F-PK14AA |
| M2 | VPL-B1306F-PK14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | CMP71L/BP/PK/AK0H/SB1 / Mat-Nr. 84207209.600 |
| M2 | CMP71L/BP/PK/AK0H/SB1 / Mat-Nr. 84207209.600 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung 1) |
Artikelnummer Motorhersteller (Empfehlung 2) | Artikelnummer Motorhersteller (Empfehlung 3) |
|---|---|---|---|
| M1 | 1FK2106-4AF11-0MA0 | 1FK2106-4AF11-0MB0 | 1FK7064-4CF71-1RH2 |
| M2 | 1FK2106-4AF11-0MA0 | 1FK2106-4AF11-0MB0 | 1FK7064-4CF71-1RH2 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | SGM7A-25D7F2C |
| M2 | SGM7A-25D7F2C |
Aktuell sind noch keine Motoren definiert. Hier anfragen

Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
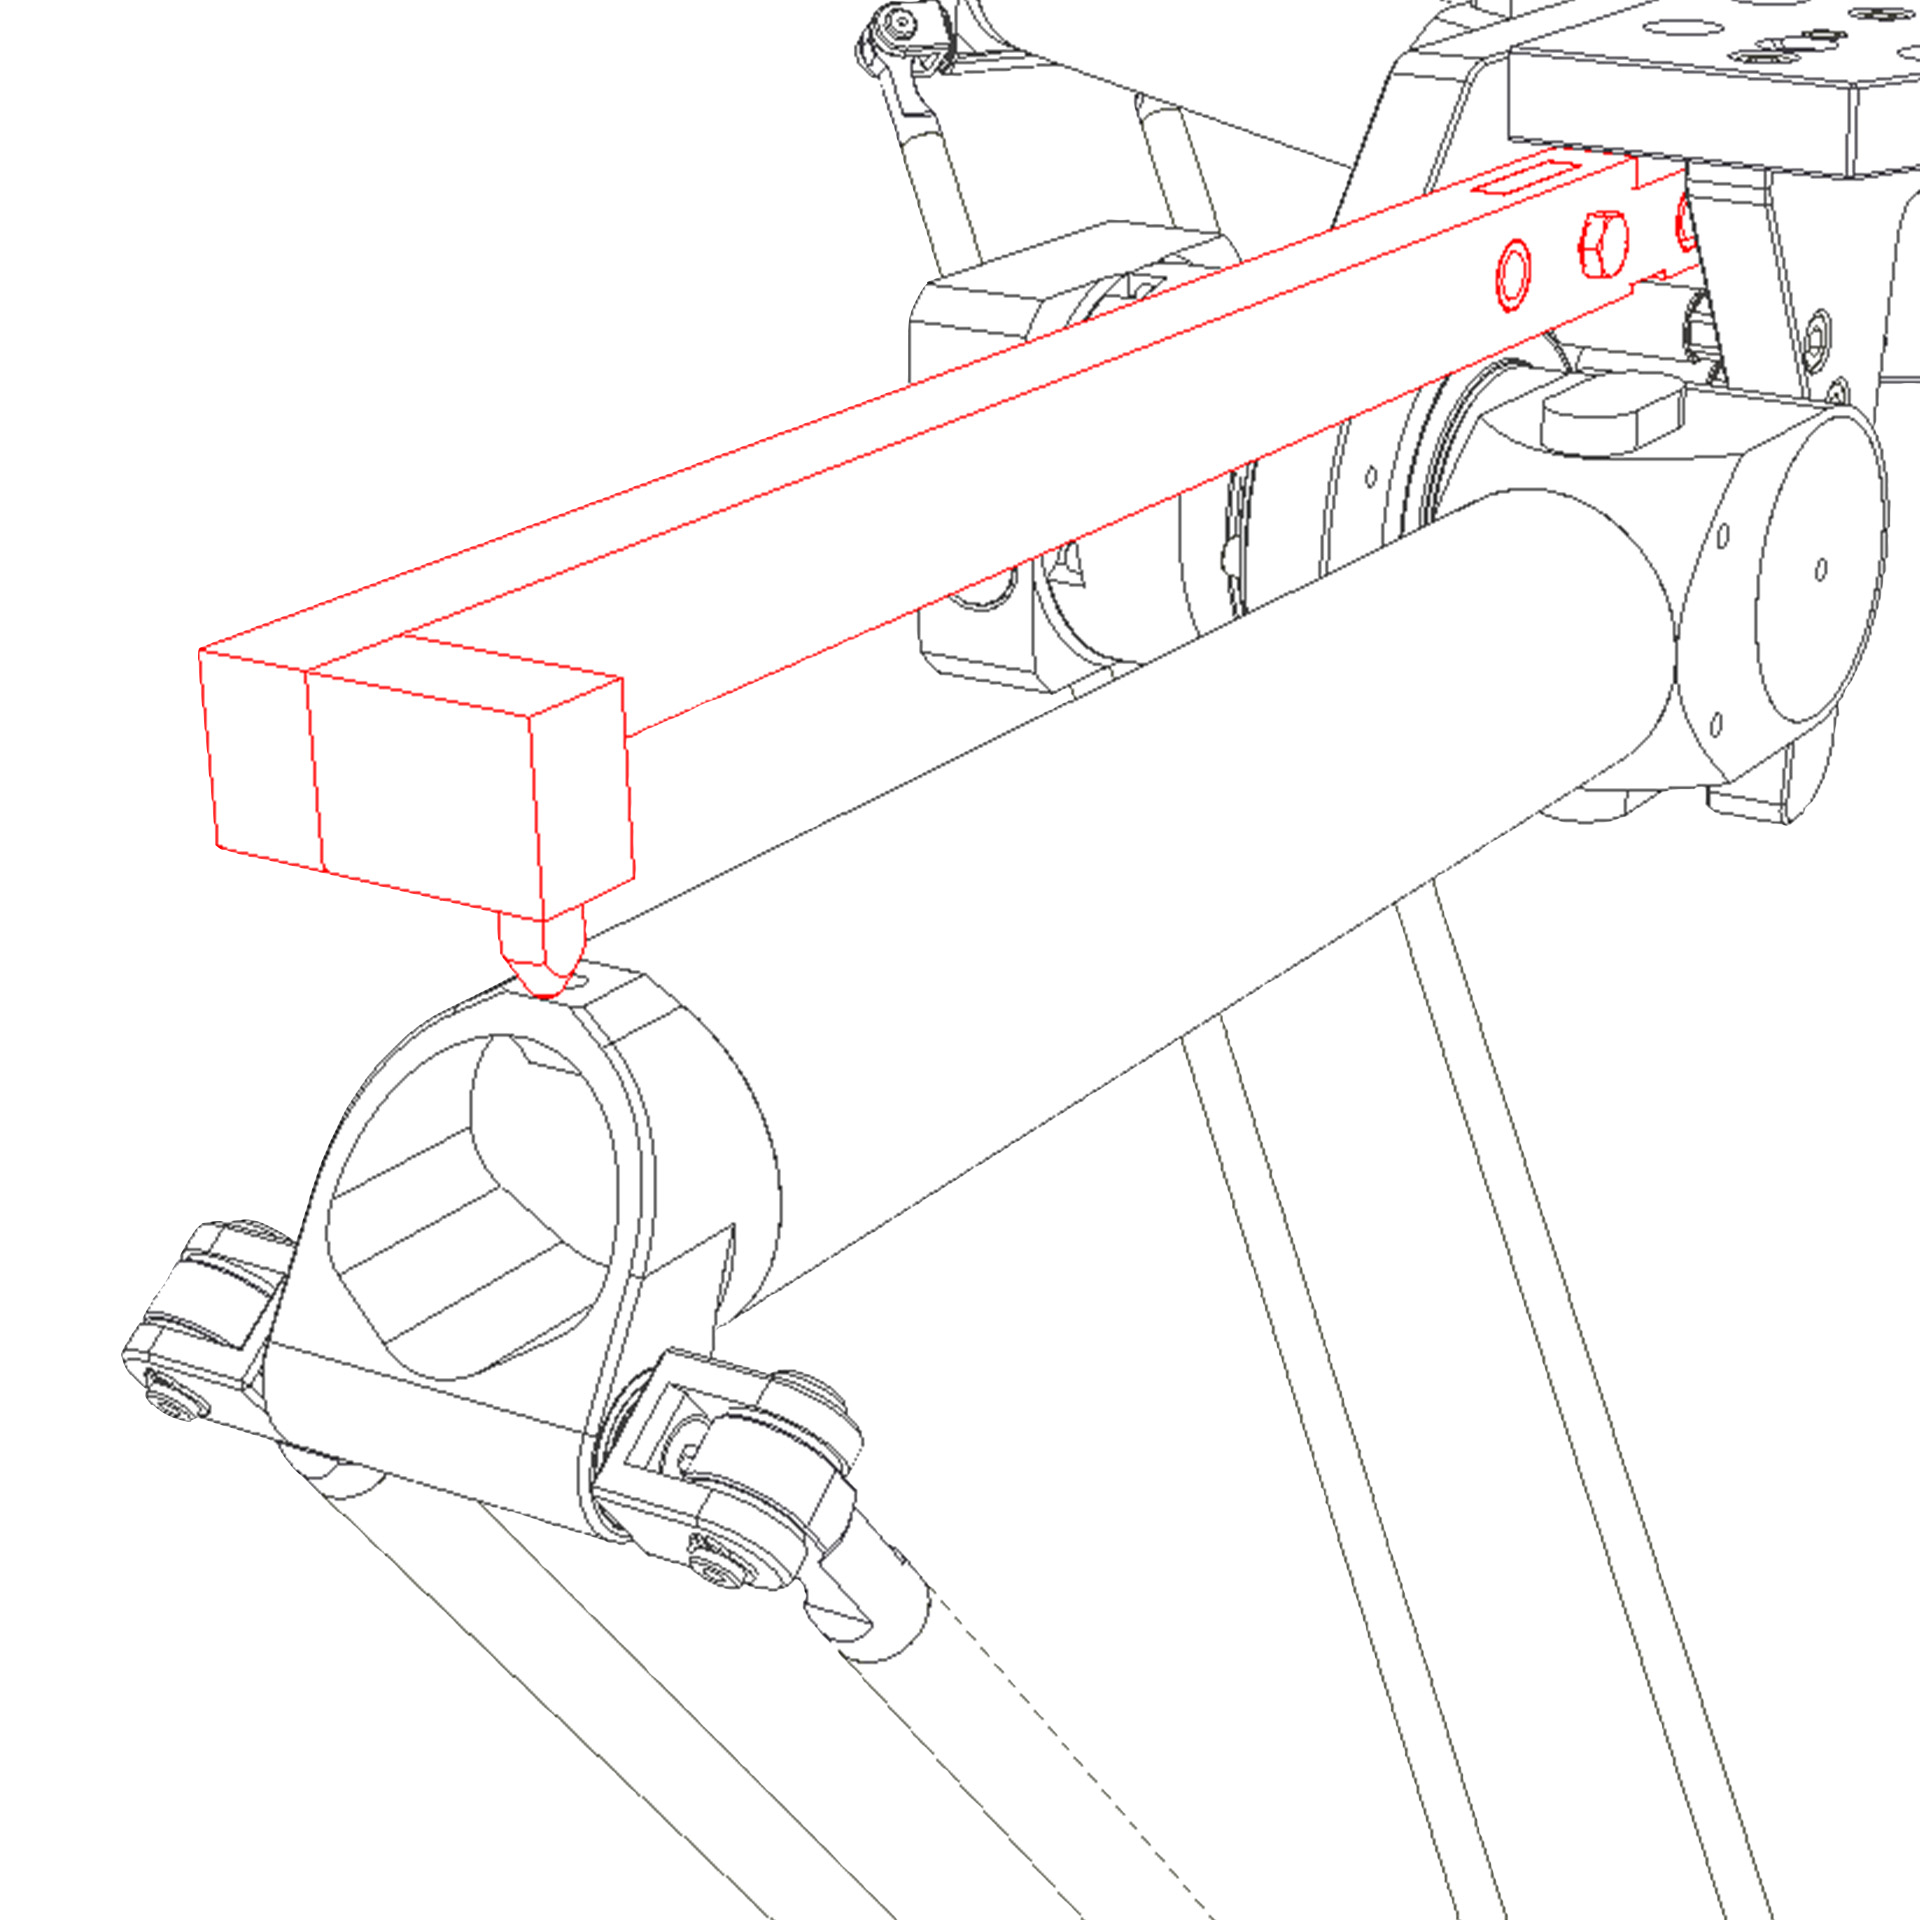
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))
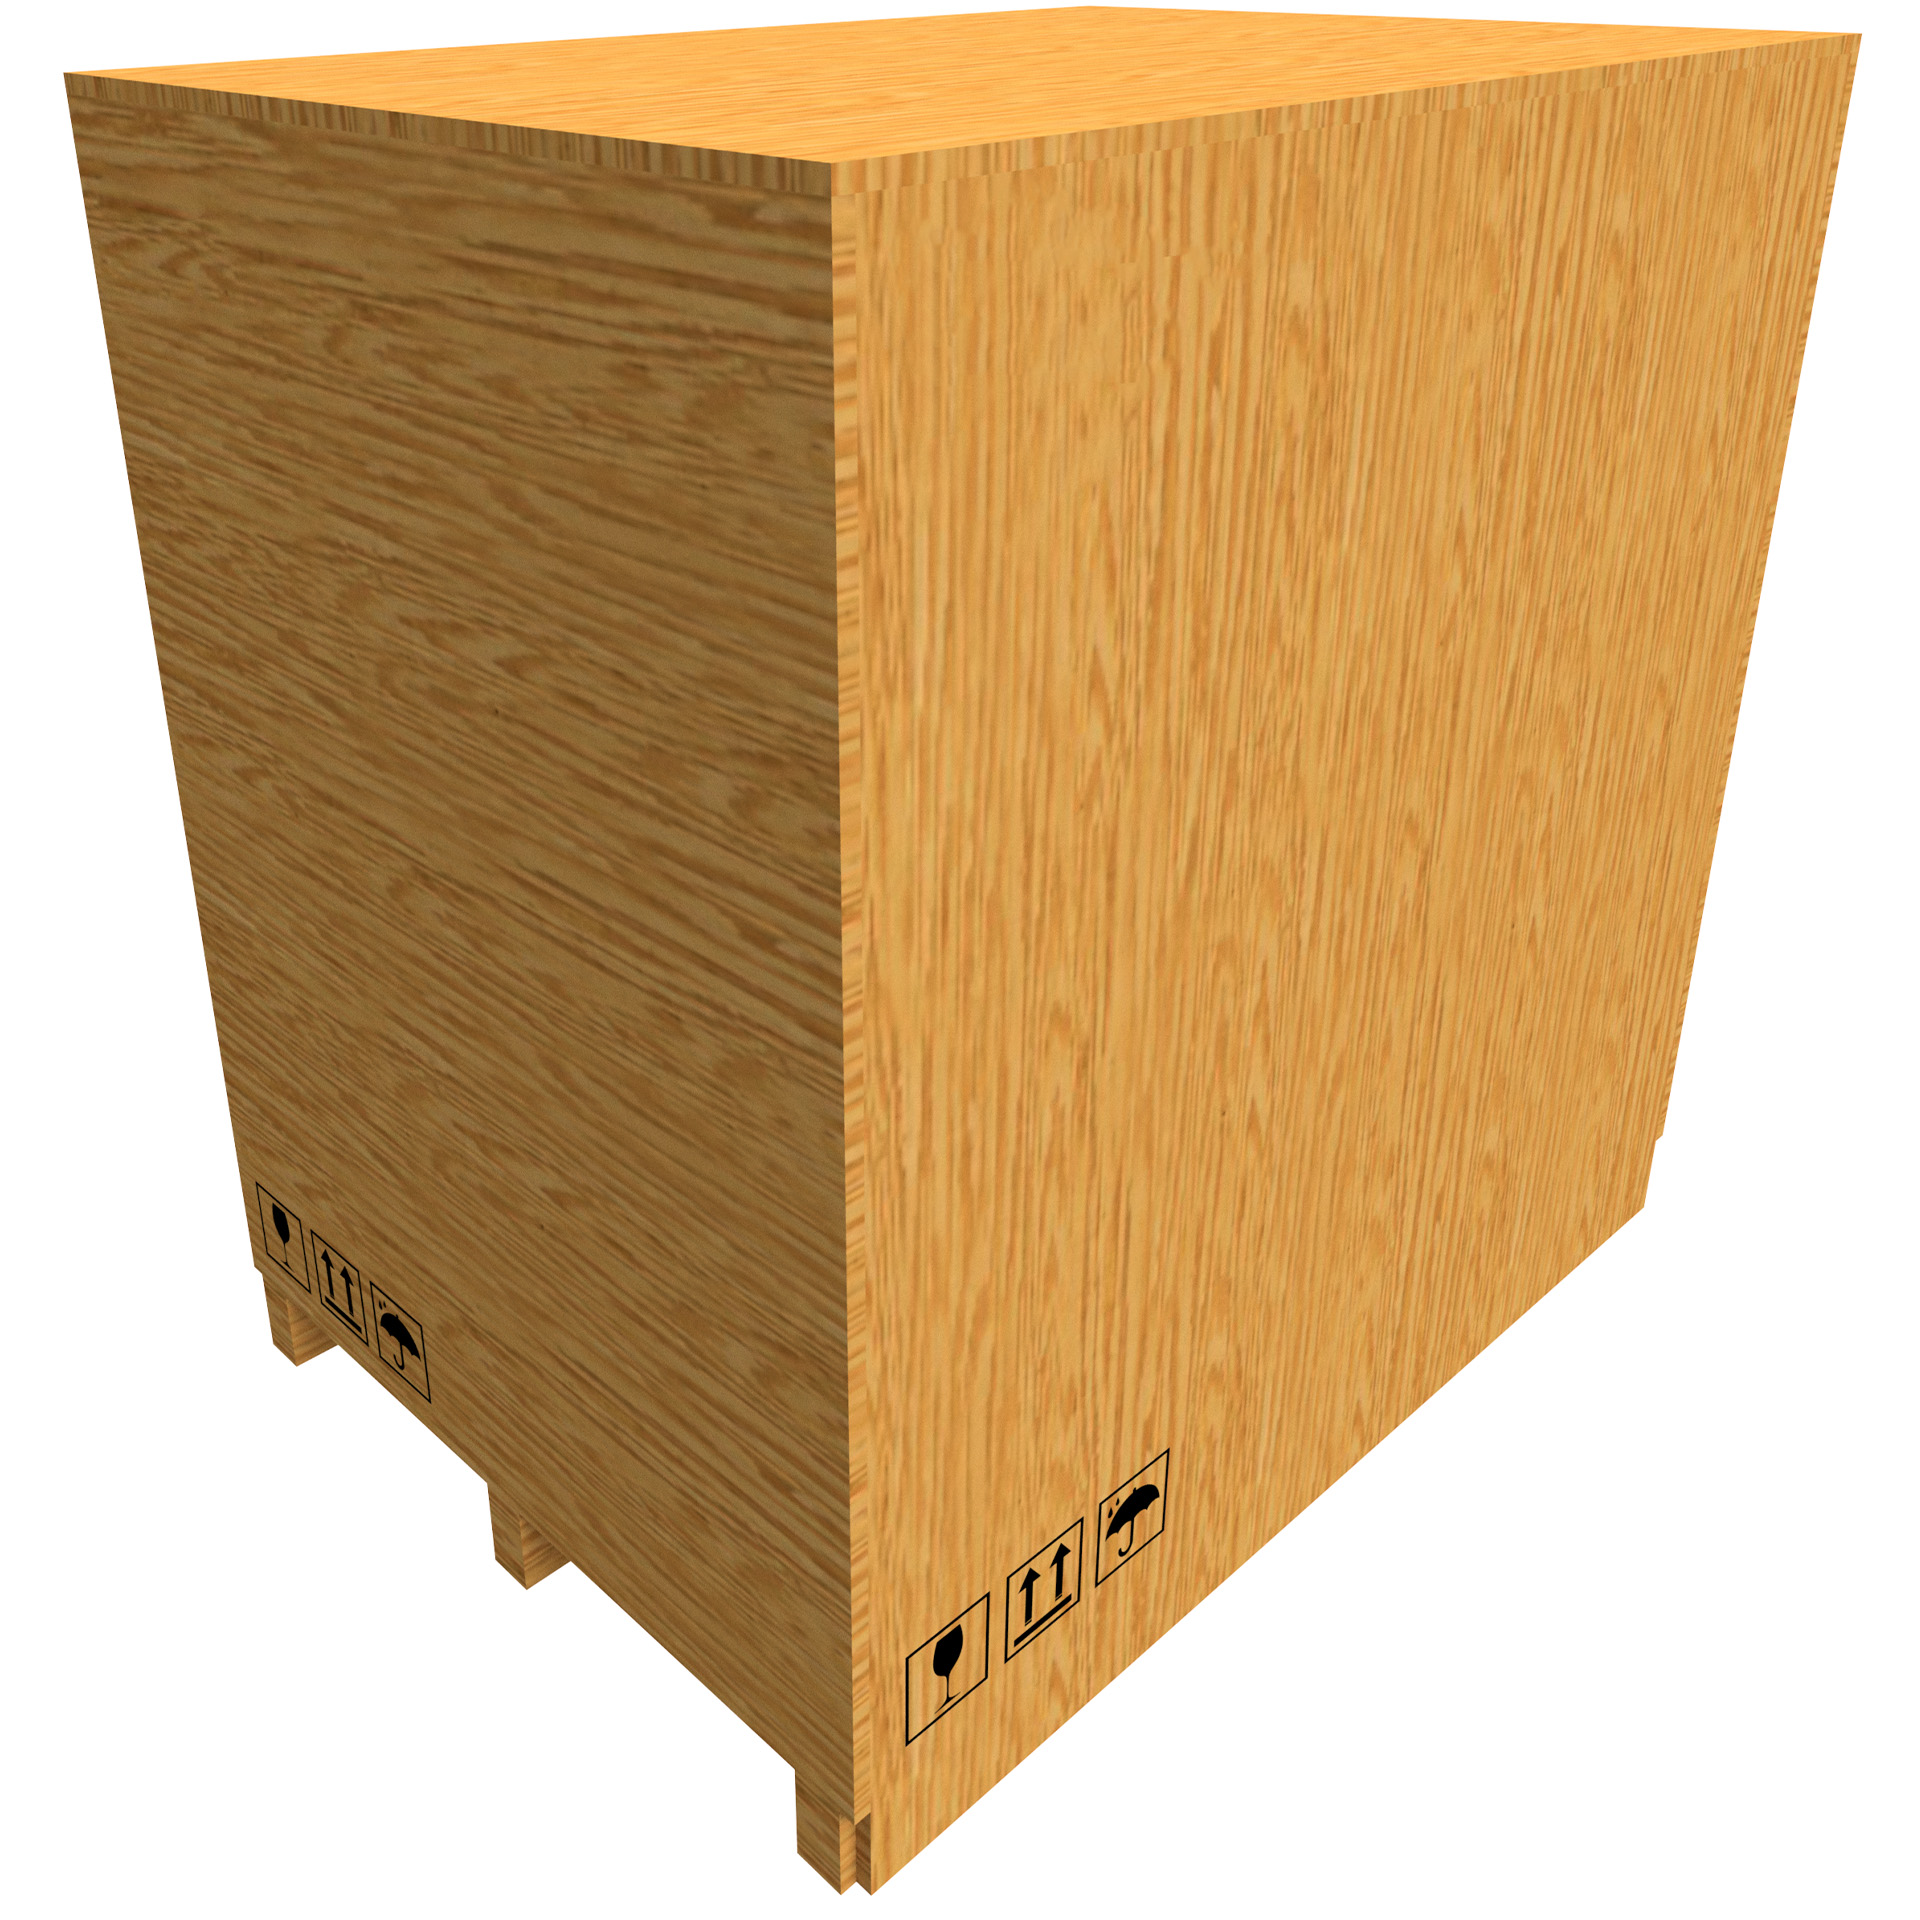
Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann für den Versand per Landverkehr, Luft- und Seefracht verwendet werden.
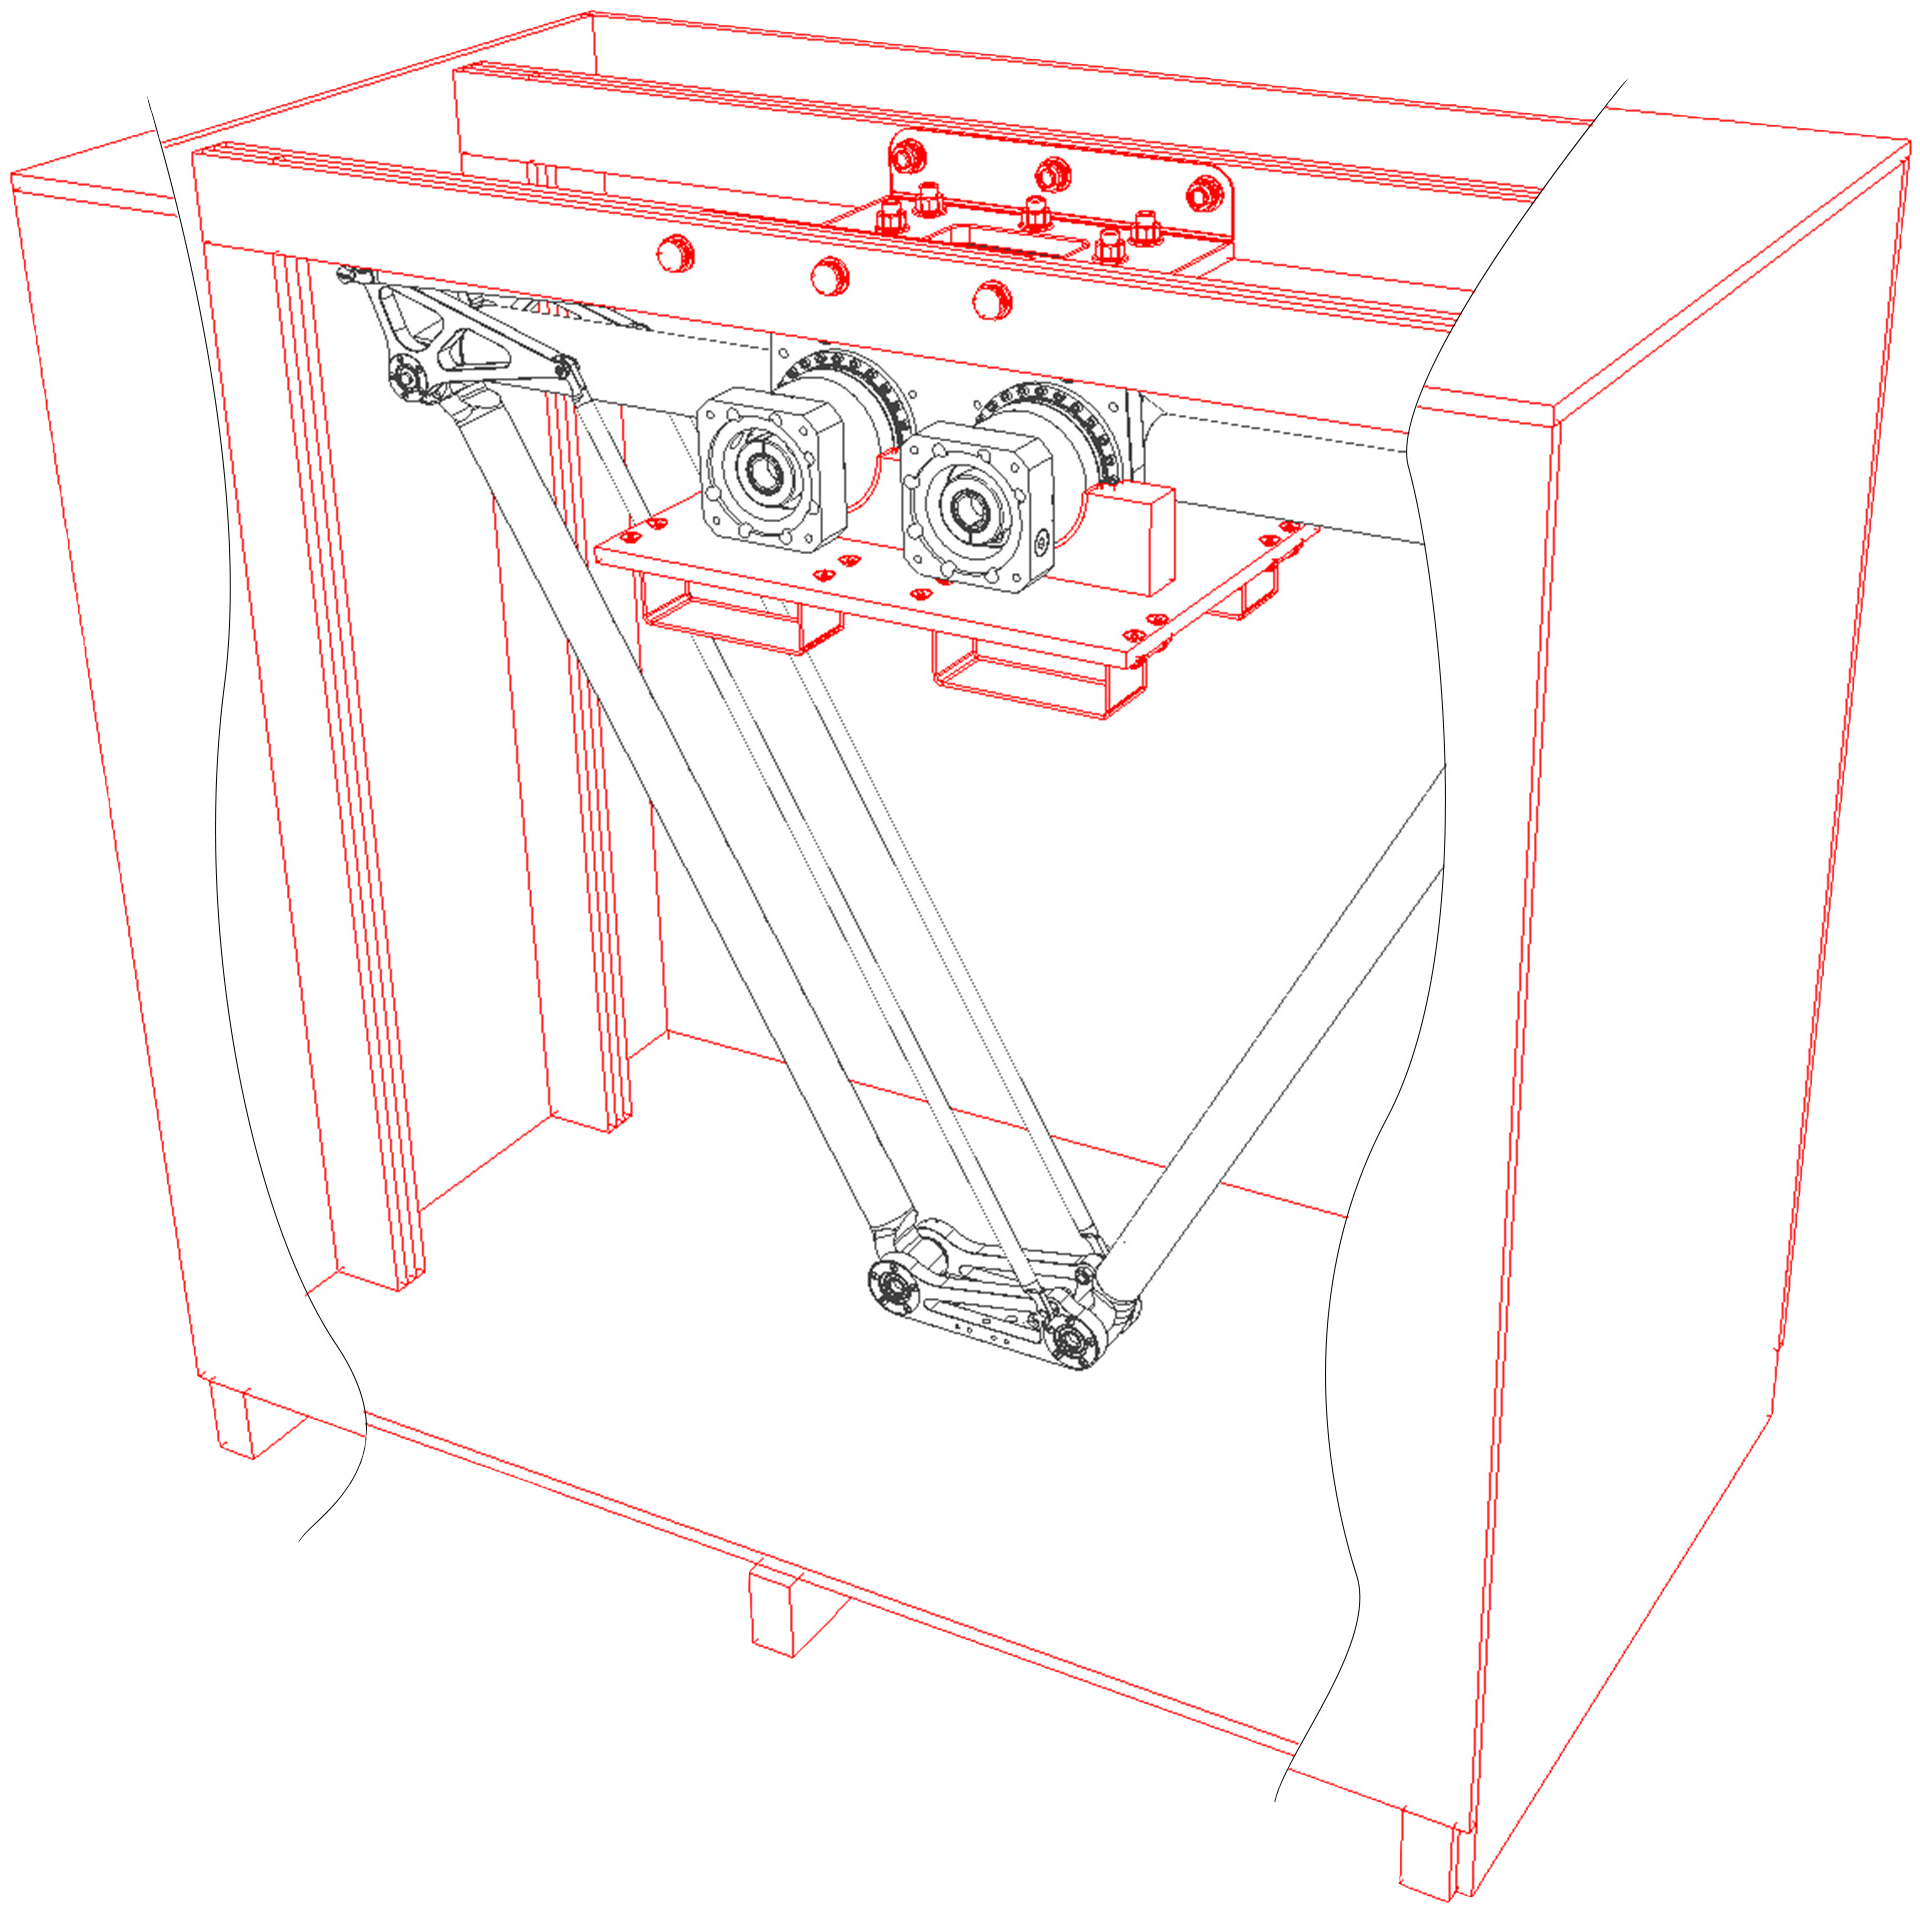
- Transportkiste inkl. Montage-/Transporthilfe
- Getriebesperren
Dieser Robotertyp basiert auf dem Prinzip der parallelen Kinematik.
Alle Antriebe sind ortsfest am Roboterkopf montiert. Motorkabel werden nicht bewegt. Der Roboter hat zwei (2) translatorische Freiheitsgrade.
Lieferumfang
- Robotermechanik inkl. Getriebe
- Servomotor-Adapter
- Transport- und Verpackungsanleitung
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
| Verwendungsbereich: | Hygienisch ′HHD′ |
|---|---|
| Kinematik: | Parallel |
| Translatorische Freiheitsgrade (X,Y,Z): | 2 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 0 |
| Nenntraglast [kg|lbs]: | 12 | 26.5 |
| Arbeitsbereichs-Breite [mm|in]: | 800 | 31.5 |
| Arbeitshöhe außen [mm|in]: | 320 | 12.6 |
| Lagertyp der Armgelenke: | Wälzlager |
| Schmierstoffe der Lagerstellen: | Lebensmitteltauglich (FO) |
| Schmierstoffe der Getriebe: | Lebensmitteltauglich (FO) |
| Reinigung: | Bis 28 bar | 406 psi Hochdruck |
| Schutzklasse: | IP69K |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Decke, Wand (auf Anfrage), Winkel (auf Anfrage) |

Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | 8LSAB4.D9030D200-4 |
| M2 | 8LSAB4.D9030D200-4 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | AM8053-0N21 |
| M2 | AM8053-0N21 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MS2N06-D0BNN-MMSG1-NNNNN-NN |
| M2 | MS2N06-D0BNN-MMSG1-NNNNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | ISD-520D6-09T0XX+FAHB+FCSS+FD24+FFM1+FG116+FN30+FSSS |
| M2 | ISD-520D6-09T0XX+FAHB+FCSS+FD24+FFM1+FG116+FN30+FSSS |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | TA51 V30 BP07 EN01 PT |
| M2 | TA51 V30 BP07 EN01 PT |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | DMS2-142-0125-45-B1xxG1-Q000-0 |
| M2 | DMS2-142-0125-45-B1xxG1-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MCS12H35-EKMP1-Axxx-xx6xxx-xxxx |
| M2 | MCS12H35-EKMP1-Axxx-xx6xxx-xxxx |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | VPL-B1306F-PK14AA |
| M2 | VPL-B1306F-PK14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | CMP71L/BP/PK/AK0H/SB1 / Mat-Nr. 84207209.600 |
| M2 | CMP71L/BP/PK/AK0H/SB1 / Mat-Nr. 84207209.600 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung 1) |
Artikelnummer Motorhersteller (Empfehlung 2) | Artikelnummer Motorhersteller (Empfehlung 3) |
|---|---|---|---|
| M1 | 1FK2106-4AF11-0MA0 | 1FK2106-4AF11-0MB0 | 1FK7064-4CF71-1RH2 |
| M2 | 1FK2106-4AF11-0MA0 | 1FK2106-4AF11-0MB0 | 1FK7064-4CF71-1RH2 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | SGM7A-25D7F2C |
| M2 | SGM7A-25D7F2C |
Aktuell sind noch keine Motoren definiert. Hier anfragen
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))
Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann für den Versand per Landverkehr, Luft- und Seefracht verwendet werden.
- Transportkiste inkl. Montage-/Transporthilfe
- Getriebesperren