

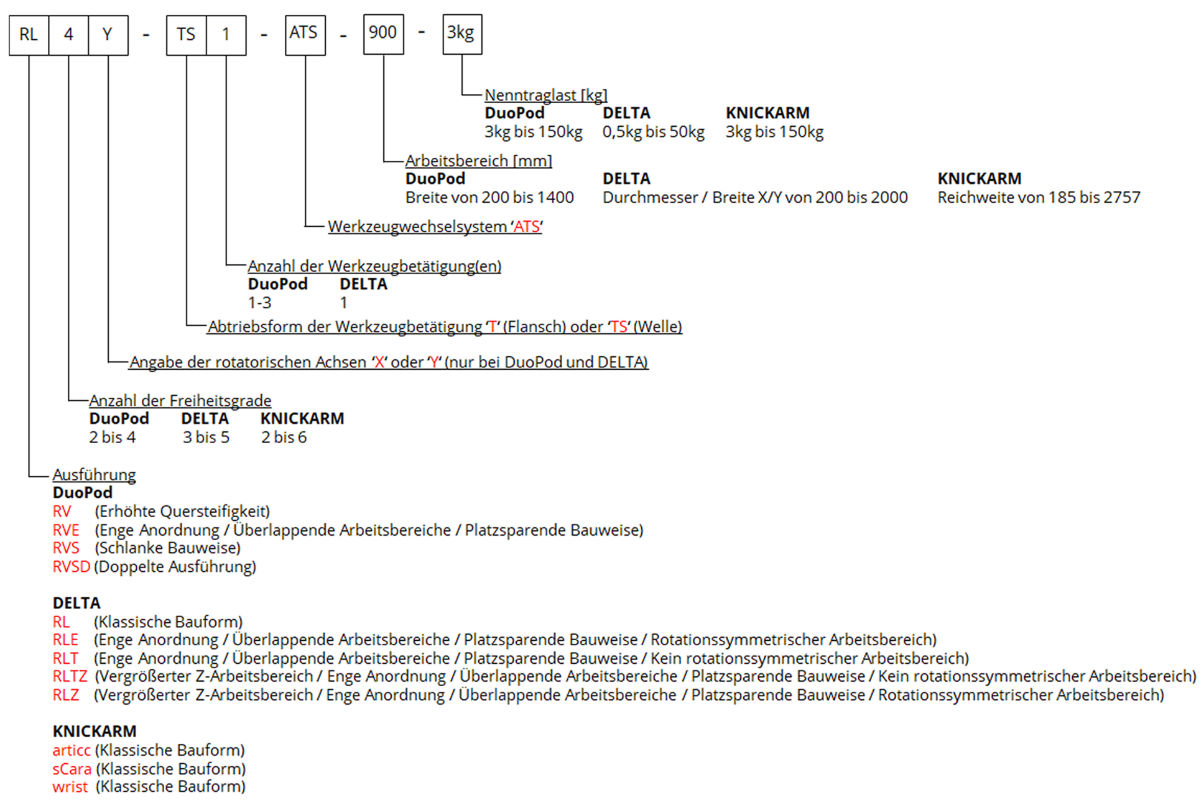


DELTA RL3-1200-6kg
Lieferzeit: max. 12-14 Wochen nach Auftragsbestätigung (Bei großen Mengen bitten wir um Rücksprache. Die Lieferzeitangabe gilt auch für Ersatzteile.)
Dieser Robotertyp basiert auf dem Prinzip der parallelen Kinematik.
Alle Antriebe sind ortsfest am Roboterkopf montiert. Motorkabel werden nicht bewegt. Der Roboter hat drei (3) translatorische Freiheitsgrade.
Lieferumfang
- Robotermechanik inkl. Getriebe
- Servomotor-Adapter
- Gewinde-Schutzkappen
- Transport- und Verpackungsanleitung
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
| Getriebe-Artikelnummern für diese Robotermechanik | ||
|---|---|---|
| Funktion | Artikelnummer | Dokument |
| Antrieb der Oberarme | MT_BGR00013366-xx | Betriebsanleitung Getriebe Typ 3 (PDF) |
| Verwendungsbereich: | Standard (nicht hygienisch) |
|---|---|
| Kinematik: | Parallel |
| Translatorische Freiheitsgrade (X,Y,Z): | 3 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 0 |
| Nenntraglast [kg|lbs]: | 6 | 13.2 |
| Arbeitsbereichs-Durchmesser [mm|in]: | 1200 | 47.2 |
| Arbeitshöhe außen [mm|in]: | 250 | 9.8 |
| Arbeitshöhe Mitte [mm|in]: | 431 | 17.0 |
| Lagertyp der Armgelenke: | Wälzlager |
| Schmierstoffe der Getriebe: | Synthetisch |
| Reinigung: | Kein Hochdruck |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Boden, Decke, Wand (auf Anfrage), Winkel (auf Anfrage) |
| Gewicht der Robotermechanik ohne Antriebstechnik (insb. Motoren) [kg|lbs]: | 34 | 75.0 |
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | 8LSA36.DB060D200-3 |
| M2 | 8LSA36.DB060D200-3 |
| M3 | 8LSA36.DB060D200-3 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | AM8042-0F21 |
| M2 | AM8042-0F21 |
| M3 | AM8042-0F21 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
| M2 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
| M3 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
| M2 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
| M3 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | TA3S V60 BP05 EN01 PT |
| M2 | TA3S V60 BP05 EN01 PT |
| M3 | TA3S V60 BP05 EN01 PT |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | DMS2-091-0035-60-B1xxG1-Q000-0 |
| M2 | DMS2-091-0035-60-B1xxG1-Q000-0 |
| M3 | DMS2-091-0035-60-B1xxG1-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
| M2 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
| M3 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | VPL-B1003T-PK14AA |
| M2 | VPL-B1003T-PK14AA |
| M3 | VPL-B1003T-PK14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
| M2 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
| M3 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung 1) |
Artikelnummer Motorhersteller (Empfehlung 2) | Artikelnummer Motorhersteller (Empfehlung 3) |
|---|---|---|---|
| M1 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
| M2 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
| M3 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | SGM7A-10D7F2C |
| M2 | SGM7A-10D7F2C |
| M3 | SGM7A-10D7F2C |
Aktuell sind noch keine Motoren definiert. Hier anfragen

Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
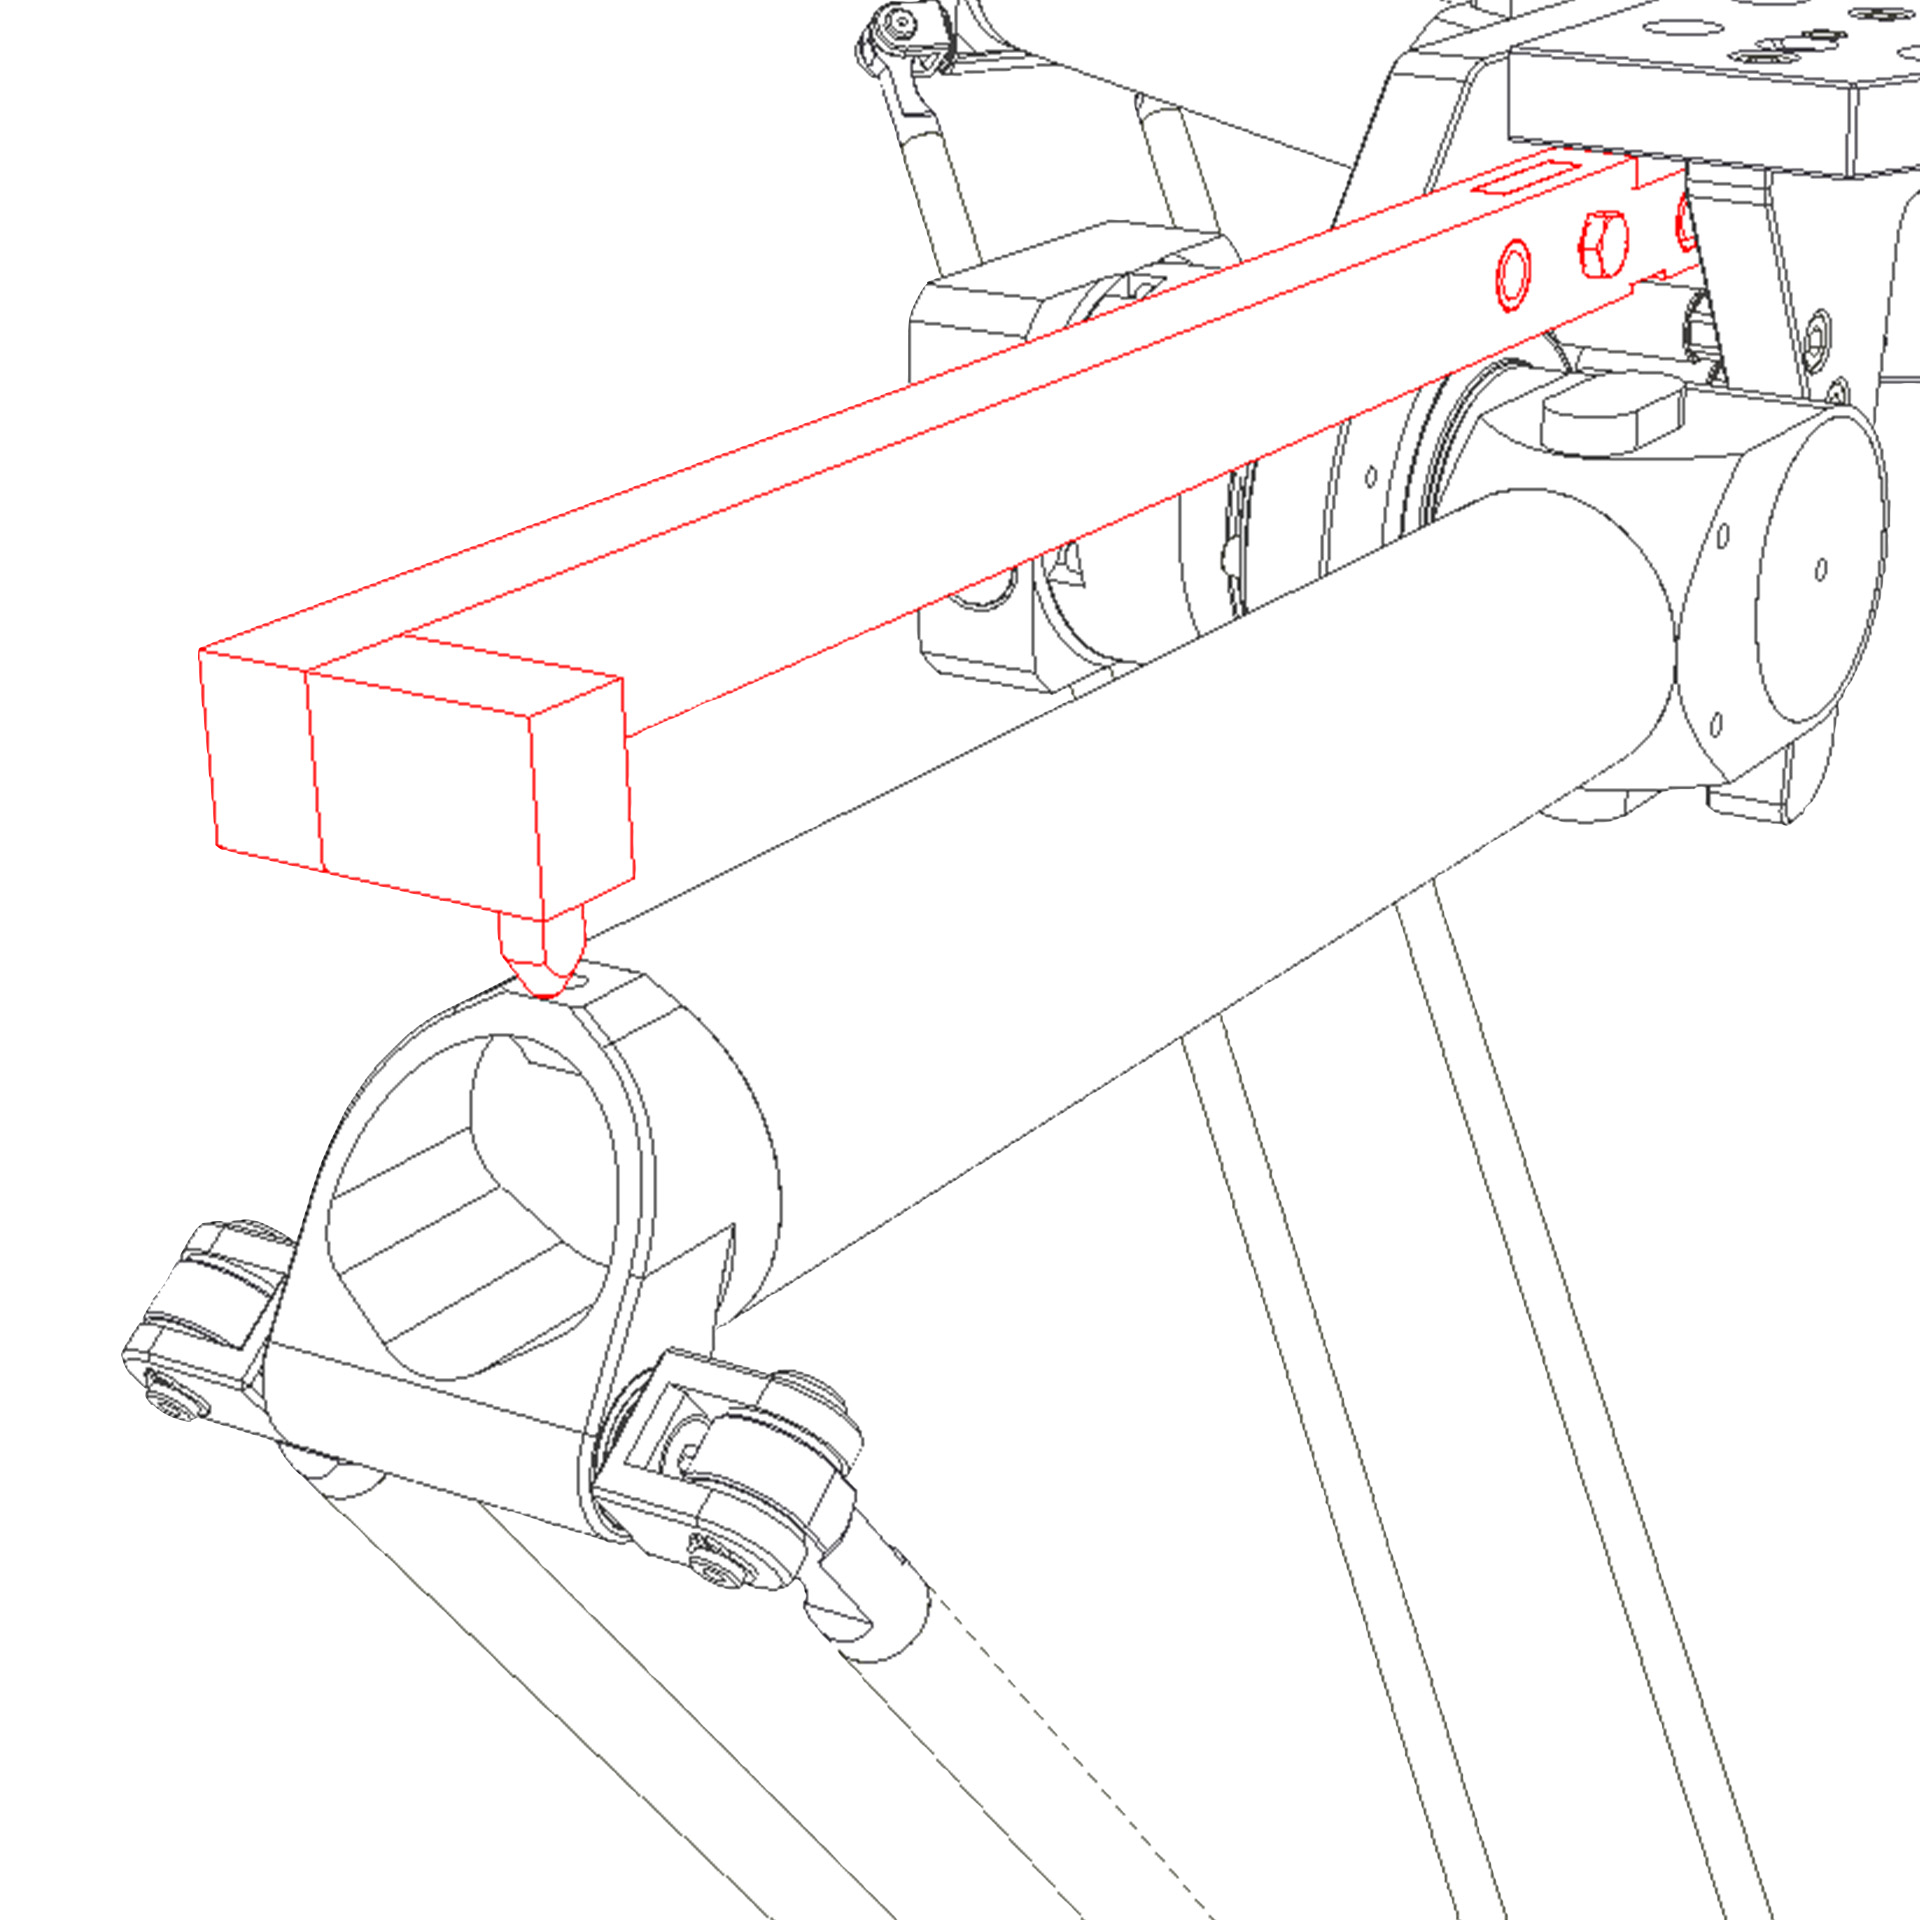
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))


Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann für den Versand per Landverkehr, Luft- und Seefracht verwendet werden.
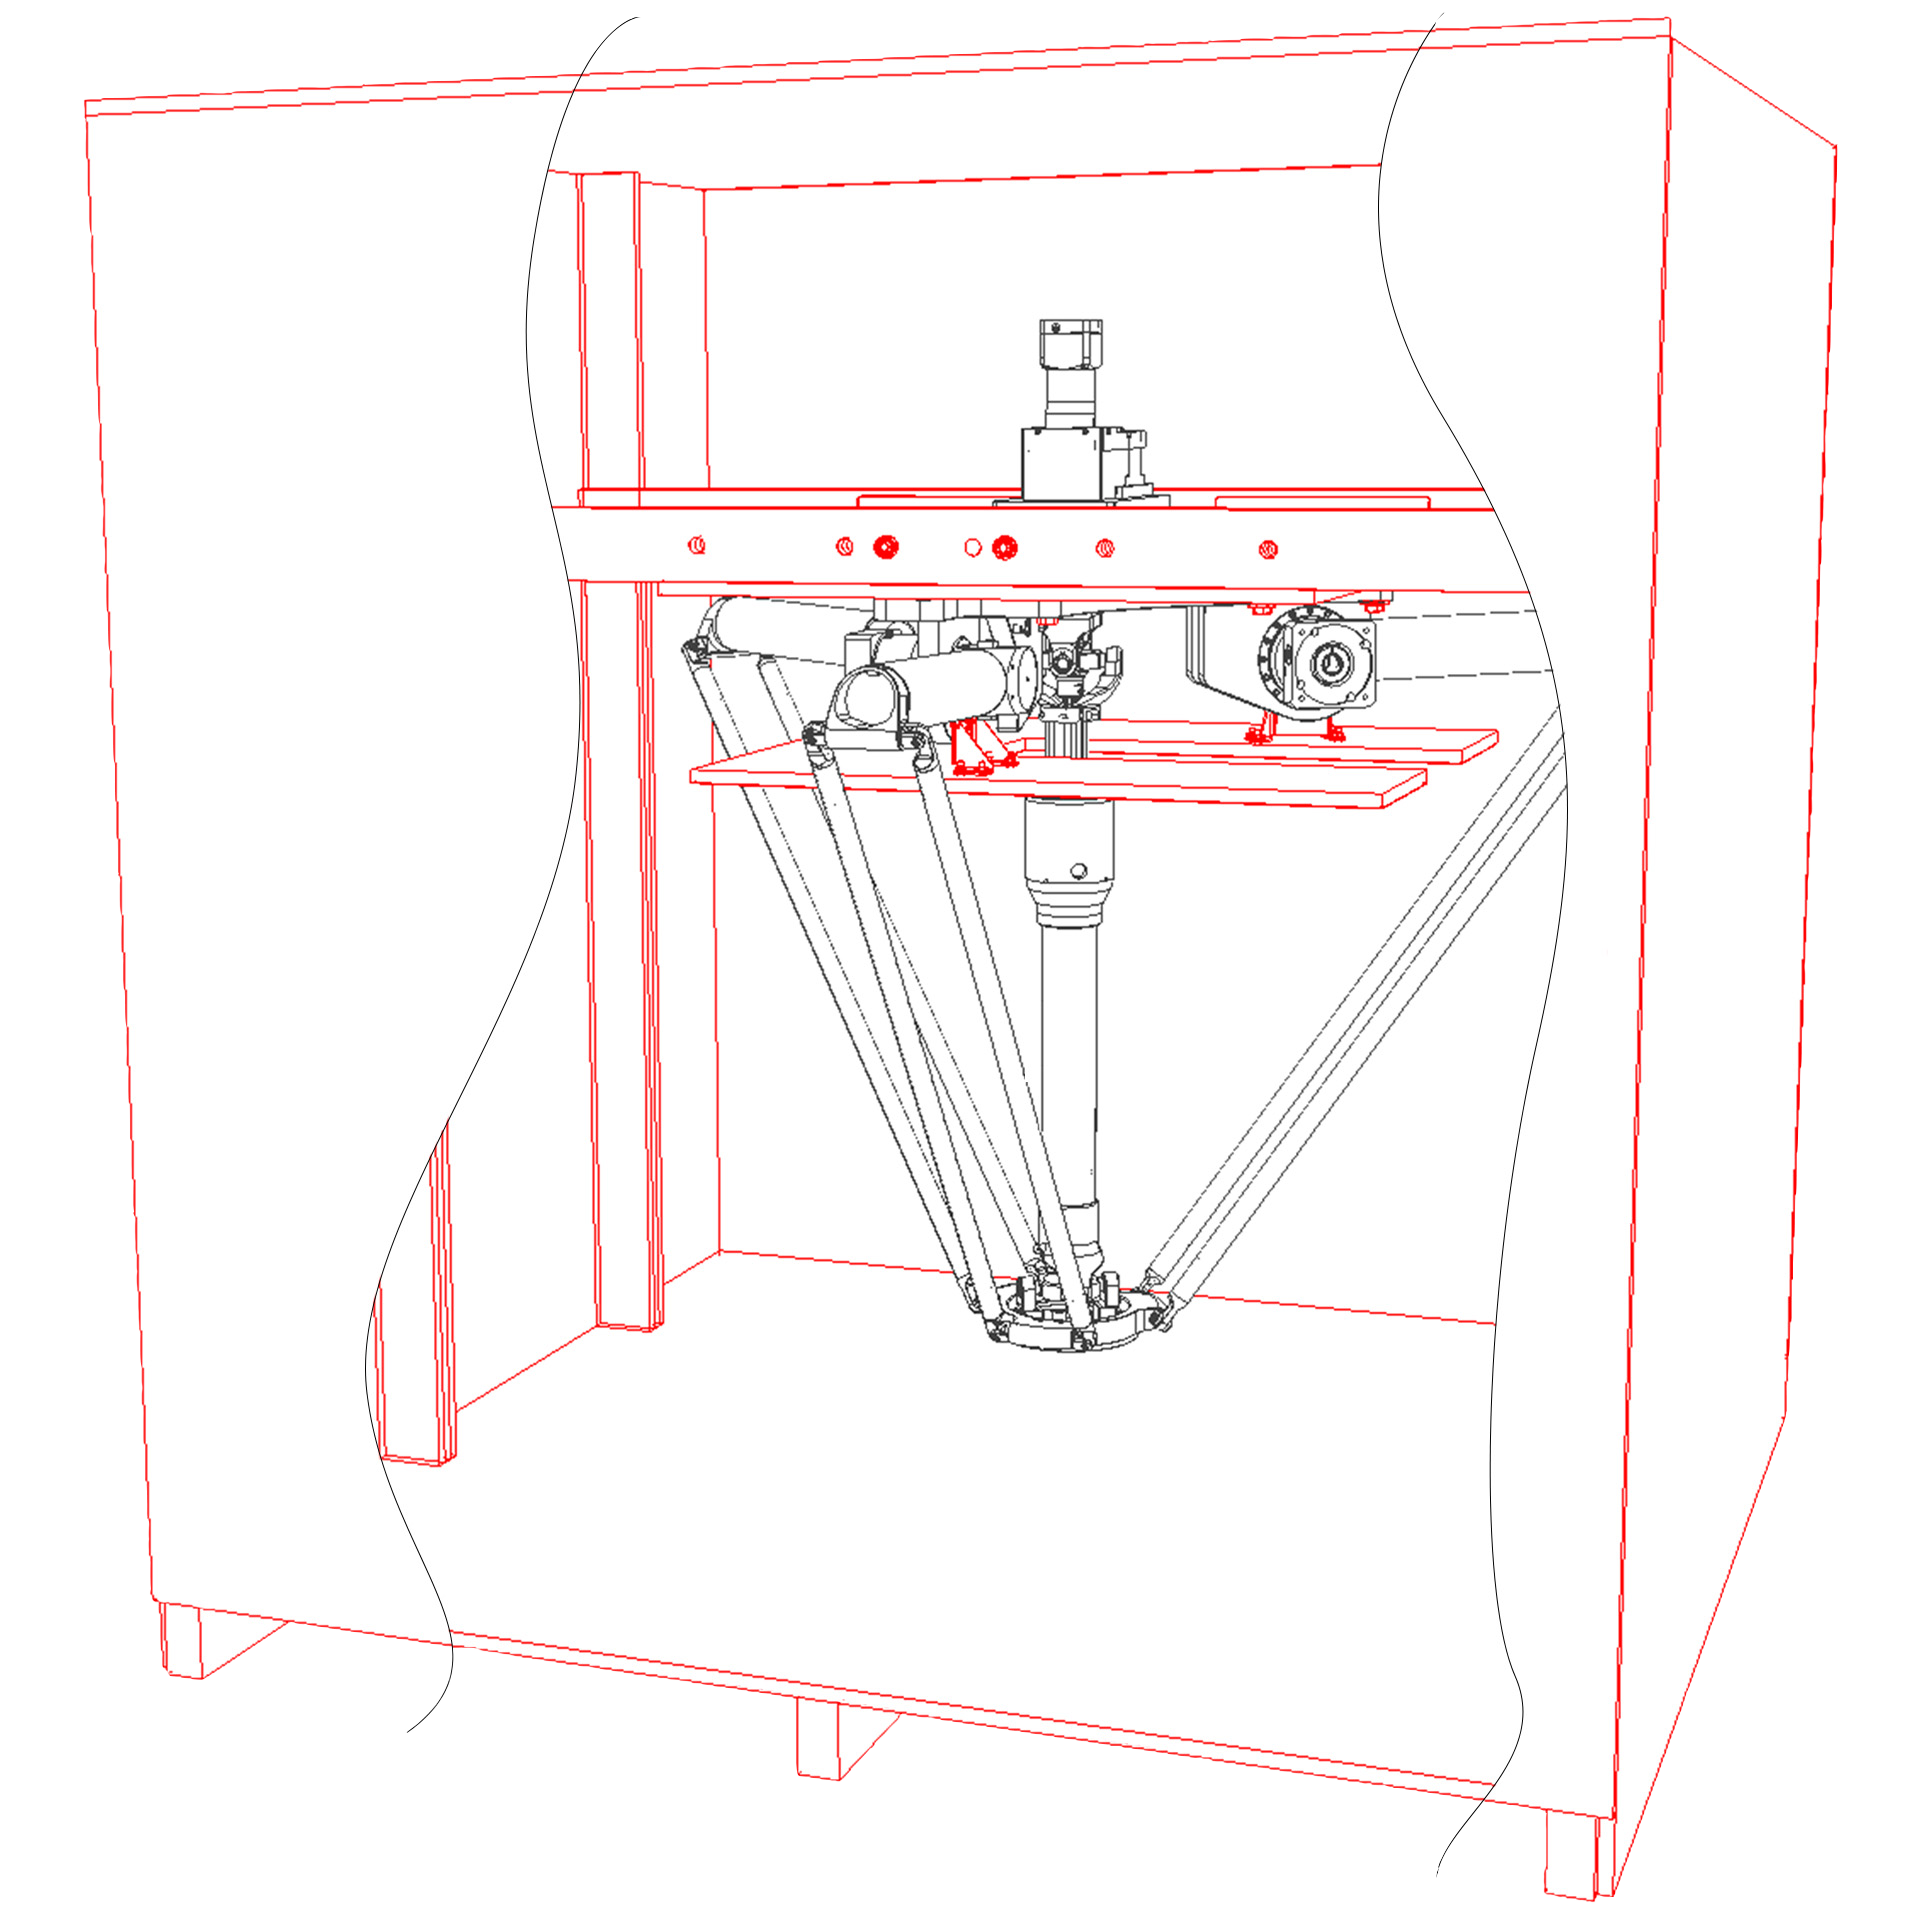
- Transportkiste inkl. Montage-/Transporthilfe
- Getriebesperren
Dieser Robotertyp basiert auf dem Prinzip der parallelen Kinematik.
Alle Antriebe sind ortsfest am Roboterkopf montiert. Motorkabel werden nicht bewegt. Der Roboter hat drei (3) translatorische Freiheitsgrade.
Lieferumfang
- Robotermechanik inkl. Getriebe
- Servomotor-Adapter
- Gewinde-Schutzkappen
- Transport- und Verpackungsanleitung
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
| Verwendungsbereich: | Standard (nicht hygienisch) |
|---|---|
| Kinematik: | Parallel |
| Translatorische Freiheitsgrade (X,Y,Z): | 3 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 0 |
| Nenntraglast [kg|lbs]: | 6 | 13.2 |
| Arbeitsbereichs-Durchmesser [mm|in]: | 1200 | 47.2 |
| Arbeitshöhe außen [mm|in]: | 250 | 9.8 |
| Arbeitshöhe Mitte [mm|in]: | 431 | 17.0 |
| Lagertyp der Armgelenke: | Wälzlager |
| Schmierstoffe der Getriebe: | Synthetisch |
| Reinigung: | Kein Hochdruck |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Boden, Decke, Wand (auf Anfrage), Winkel (auf Anfrage) |
| Gewicht der Robotermechanik ohne Antriebstechnik (insb. Motoren) [kg|lbs]: | 34 | 75.0 |

Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | 8LSA36.DB060D200-3 |
| M2 | 8LSA36.DB060D200-3 |
| M3 | 8LSA36.DB060D200-3 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | AM8042-0F21 |
| M2 | AM8042-0F21 |
| M3 | AM8042-0F21 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
| M2 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
| M3 | MS2S05-B0BTN-IMHG1-NNDNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
| M2 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
| M3 | ISD-520D6-01T5XX+FAHB+FCSS+FD11+FFM1+FG070+FN60+FSSS |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | TA3S V60 BP05 EN01 PT |
| M2 | TA3S V60 BP05 EN01 PT |
| M3 | TA3S V60 BP05 EN01 PT |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | DMS2-091-0035-60-B1xxG1-Q000-0 |
| M2 | DMS2-091-0035-60-B1xxG1-Q000-0 |
| M3 | DMS2-091-0035-60-B1xxG1-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
| M2 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
| M3 | MCS09D60-EKMP1-Axxx-xx6xxx-xxxx |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | VPL-B1003T-PK14AA |
| M2 | VPL-B1003T-PK14AA |
| M3 | VPL-B1003T-PK14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
| M2 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
| M3 | CMP63S/BK/PK/AK0H/SB1 / Mat-Nr. 84207209.100 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung 1) |
Artikelnummer Motorhersteller (Empfehlung 2) | Artikelnummer Motorhersteller (Empfehlung 3) |
|---|---|---|---|
| M1 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
| M2 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
| M3 | 1FK2105-4AF11-0MA0 | 1FK2105-4AF11-0MB0 | 1FK7042-2AK71-1RH2 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Empfehlung) |
|---|---|
| M1 | SGM7A-10D7F2C |
| M2 | SGM7A-10D7F2C |
| M3 | SGM7A-10D7F2C |
Aktuell sind noch keine Motoren definiert. Hier anfragen
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
| Getriebe-Artikelnummern für diese Robotermechanik | ||
|---|---|---|
| Funktion | Artikelnummer | Dokument |
| Antrieb der Oberarme | MT_BGR00013366-xx | Betriebsanleitung Getriebe Typ 3 (PDF) |
Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))
Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann für den Versand per Landverkehr, Luft- und Seefracht verwendet werden.
- Transportkiste inkl. Montage-/Transporthilfe
- Getriebesperren