

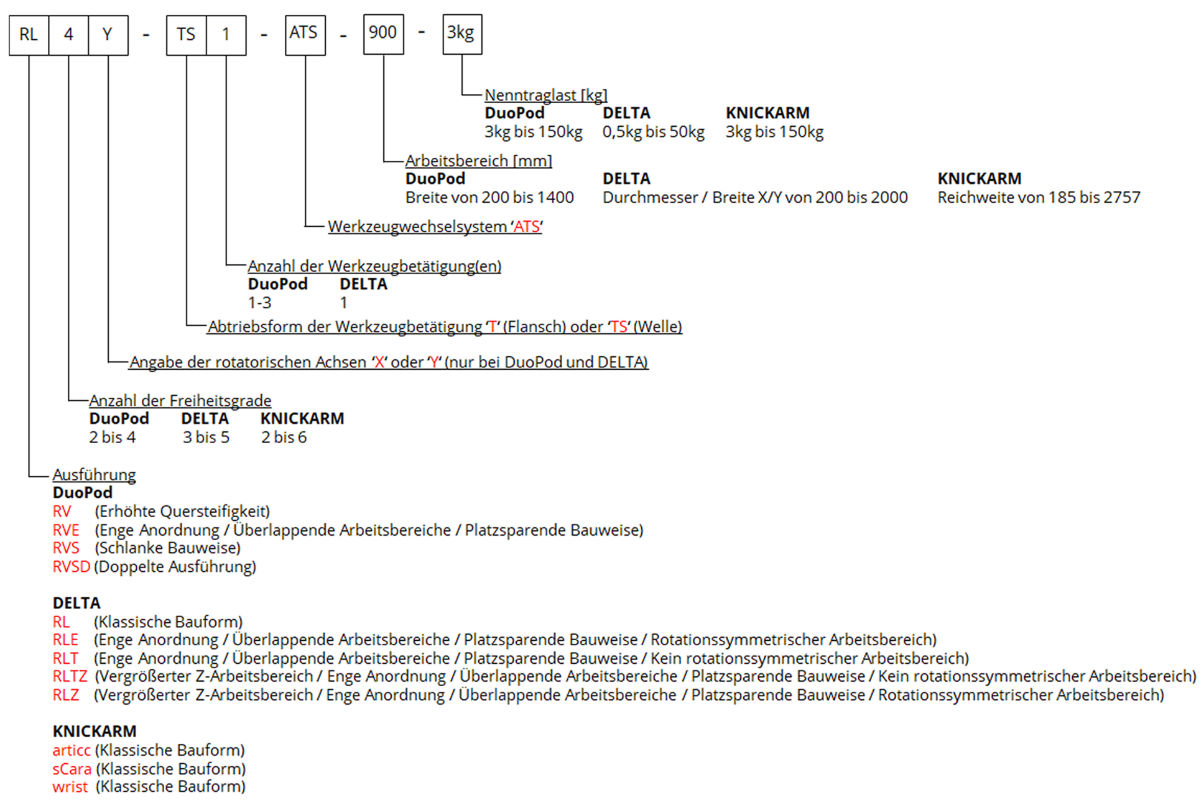

KNICKARM sCara4-600-6kg
Lieferzeit: max. 14-16 Wochen nach Auftragsbestätigung (Bei großen Mengen bitten wir um Rücksprache. Die Lieferzeitangabe gilt auch für Ersatzteile.)
Dieser Robotertyp basiert auf dem Prinzip der seriellen Kinematik.
Alle Antriebe und Motorkabel, außer der ortsfesten Achse 1, werden mitbewegt. Der Roboter hat drei (3) translatorische und einen (1) rotatorischen Freiheitsgrad(e).
Lieferumfang
- Robotermechanik inkl. Getriebe
- Montage kostenlos beigestellter Antriebstechnik
- Mehrstündiger, protokollierter Testlauf als Qualitätsendkontrolle
- Gewinde-Schutzkappen
- Transport- und Verpackungsanleitung
Notwendiges Zubehör
- Teilesatz zum Anbau der Antriebstechnik. Dieser besteht bspw. aus Servomotor-Adapter, Servomotor-Kabel, Getriebe-Eingangsritzel, Steckerfeld (i.d.R. am Grundgestell) und Medienversorgung zum Endeffektor.
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
| Verwendungsbereich: | Standard (nicht hygienisch) |
|---|---|
| Kinematik: | Seriell |
| Translatorische Freiheitsgrade (X,Y,Z): | 3 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 1 |
| Nenntraglast [kg|lbs]: | 6 | 13.2 |
| Arbeitsbereichs-Reichweite [mm|in]: | 600 | 23.6 |
| Arbeitshöhe [mm|in]: | 200 | 7.9 |
| Schmierstoffe der Lagerstellen: | Synthetisch |
| Schmierstoffe der Getriebe: | Synthetisch |
| Integrierte Medienversorgung: | 4fache integrierte Medienversorgung zum Endeffektor (Druckluft 8 bar | 116.0 psi / Vakuum -1 bar | -14.5 psi / D=6 mm | 0.24 in ; d=4 mm | 0.16 in) |
| Reinigung: | Kein Hochdruck |
| Schutzklasse: | IP64 |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Boden, (Decke), Wand |
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | 8LSA37.DB060D700-3 |
| M2 | 8LSA36.DB060D700-3 |
| M3 | 8LSA26.D9060D300-3 |
| M4 | 8LSA26.D9060D300-3 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | AM8042-3JH0-1002 |
| M2 | AM8042-3JH0-1002 |
| M3 | AM8022-1DH1-0000 |
| M4 | AM8022-1DH1-0000 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | MS2N04-C0BTN-CMDK0-NNNNN-NN |
| M2 | MS2N04-C0BTN-CMDK0-NNNNN-NN |
| M3 | MS2N03-B0BYN-CMDL1-NNNNN-NN |
| M4 | MS2N03-B0BYN-CMDL1-NNNNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | DMS2-091-0045-60-B05MP2-Q000-0 |
| M2 | DMS2-091-0045-60-B05MP2-Q000-0 |
| M3 | DMS2-058-0012-60-B15MP2-Q000-0 |
| M4 | DMS2-058-0012-60-B15MP2-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | VPL-B1002M-QJ12AS |
| M2 | VPL-B1002M-QJ12AS |
| M3 | VPL-B0632T-WJ14AA |
| M4 | VPL-B0632T-WJ14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | MH30703P12A2200 |
| M2 | MH30703P12A2200 |
| M3 | SH30553P12F2000 |
| M4 | SH30553P12F2000 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | CM3C63S-45A-K/PK/AK1H/SM1 |
| M2 | CM3C63S-45A-K/PK/AK1H/SM1 |
| M3 | CMP40S/BK/PK/AK0H/SXX |
| M4 | CMP40S/BK/PK/AK0H/SXX |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | 1FK7043-4CH71-1CA2-Z N05 |
| M2 | 1FK7042-2AF71-1CA2-Z N05 |
| M3 | 1FK2103-4AH10-1MB0 |
| M4 | 1FK2103-4AH10-2MB0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Achse |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | SGM7A-10D6F61 |
| M2 | SGM7A-10D6F61 |
| M3 | SGM7J-04D6F6C |
| M4 | SGM7J-04D6F6C |
Aktuell sind noch keine Motoren definiert. Hier anfragen

Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
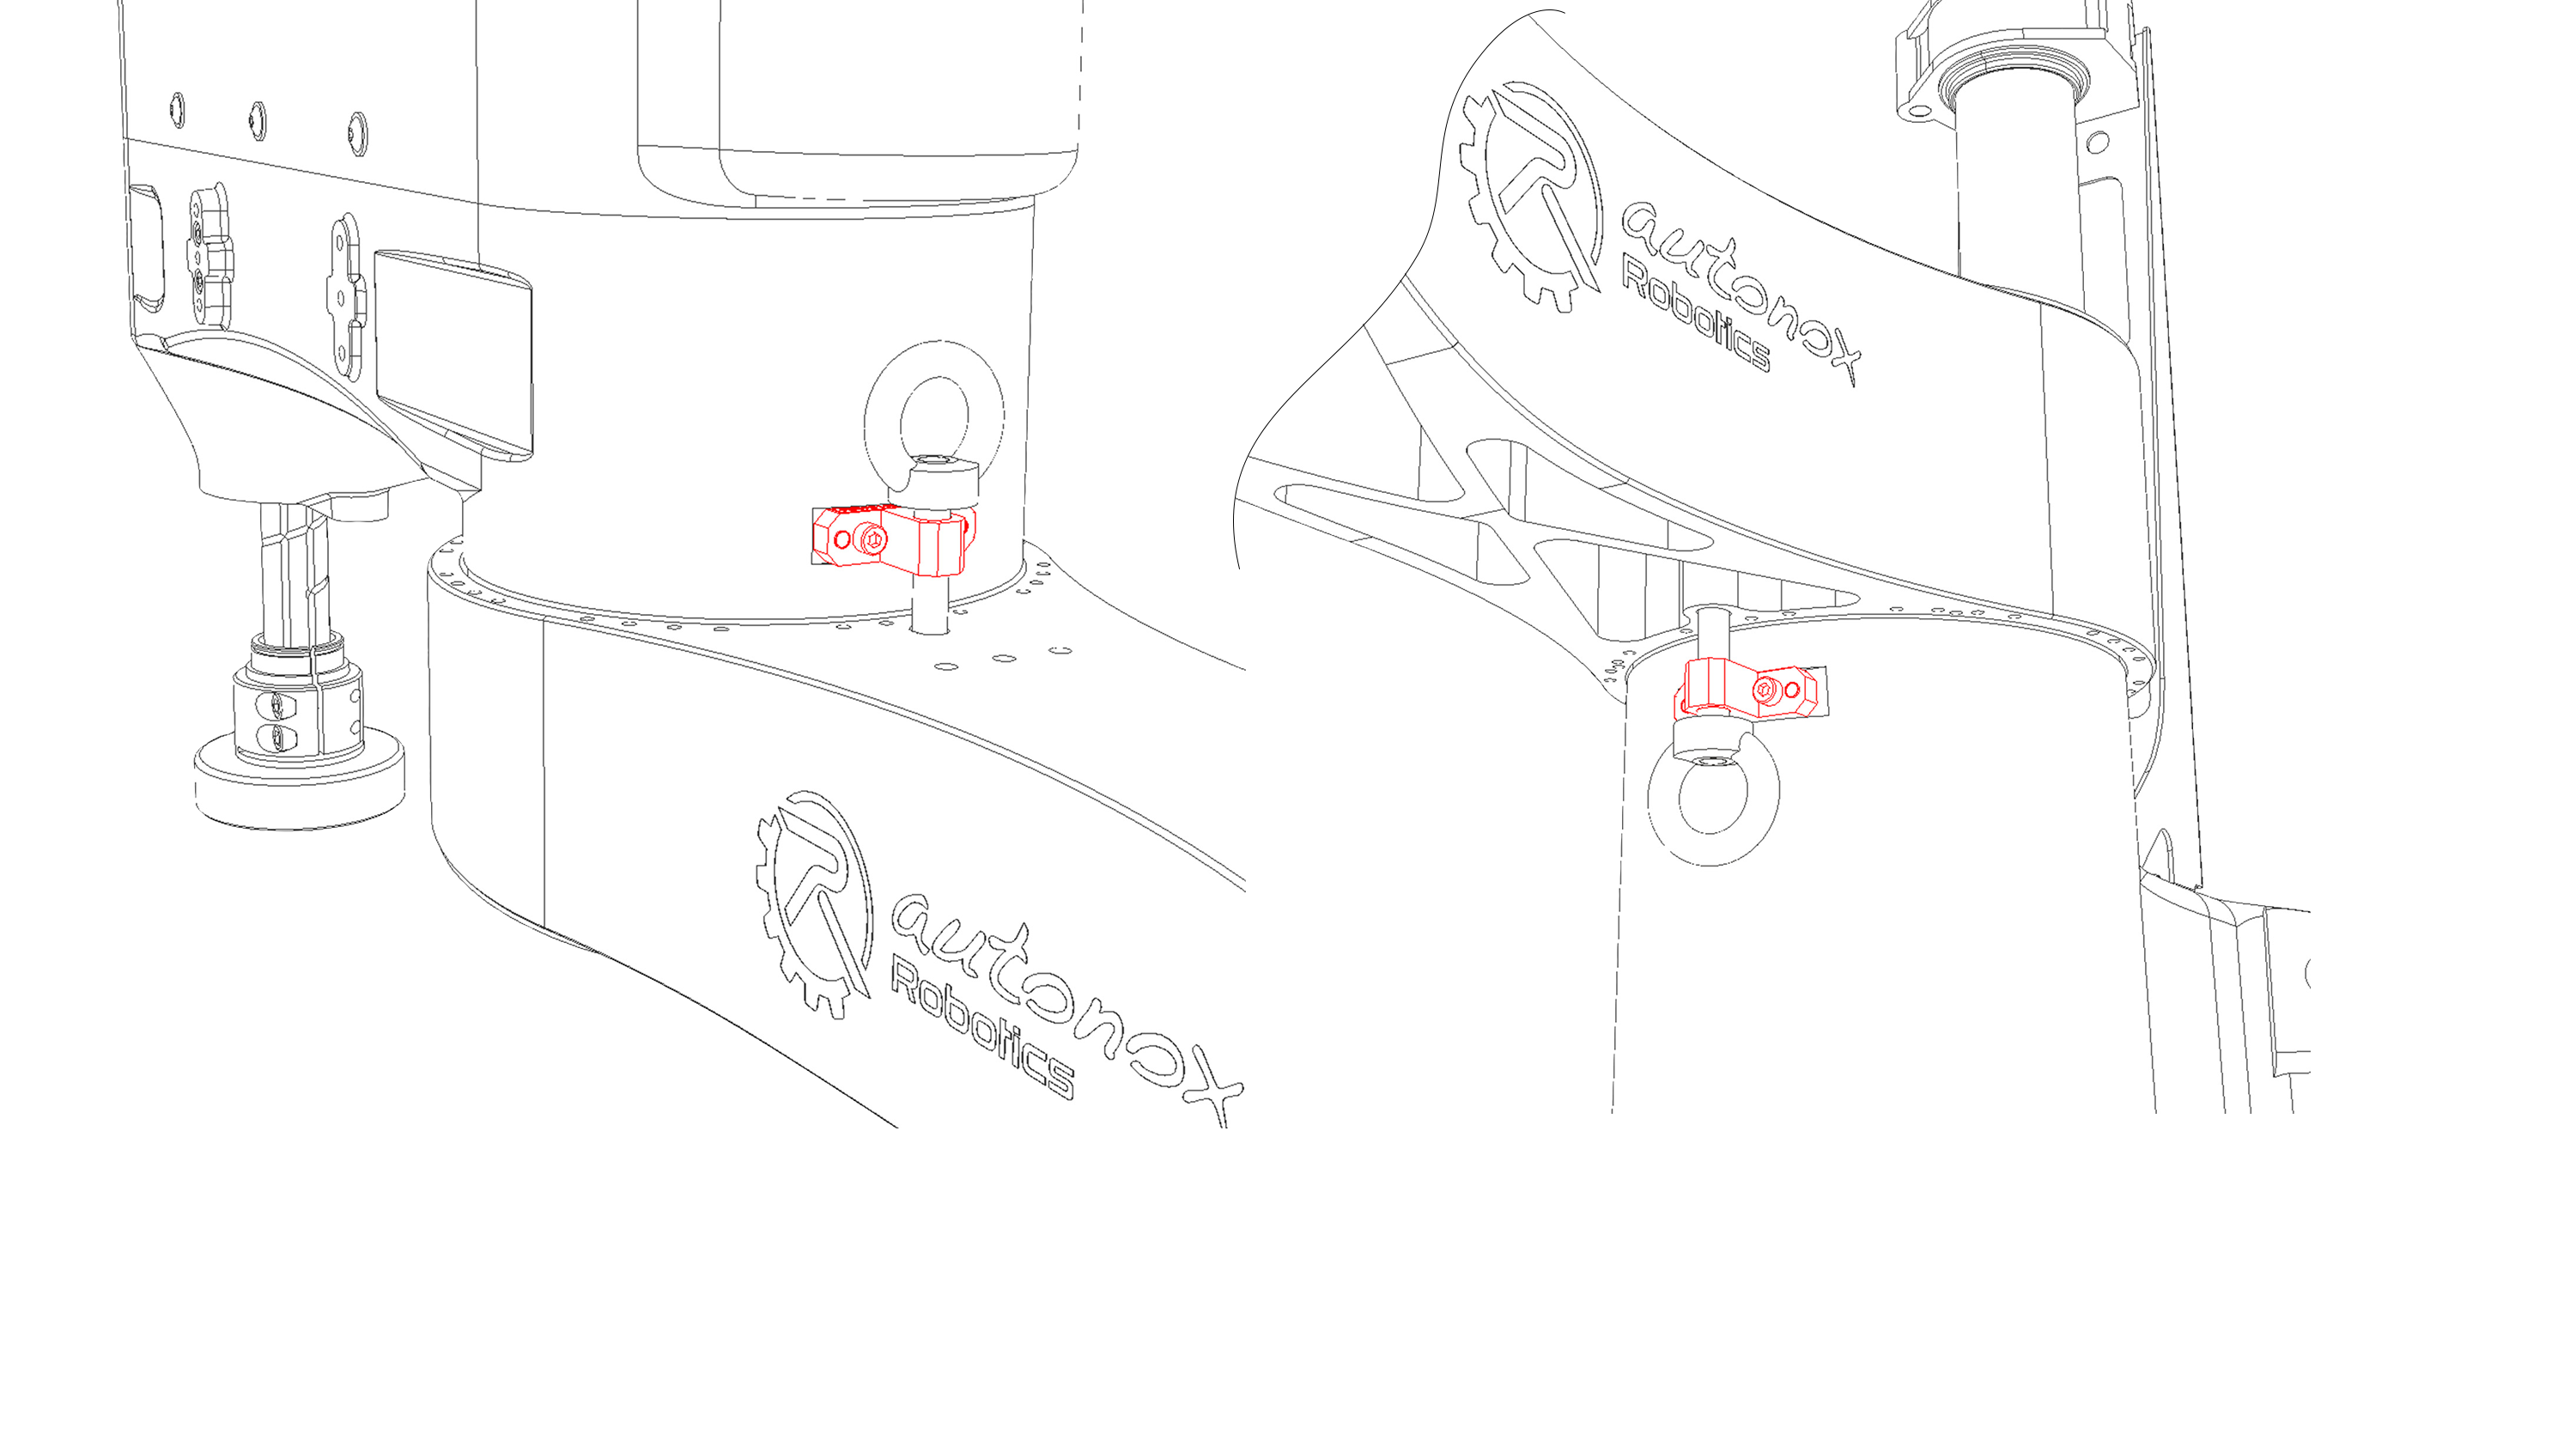
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))

Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
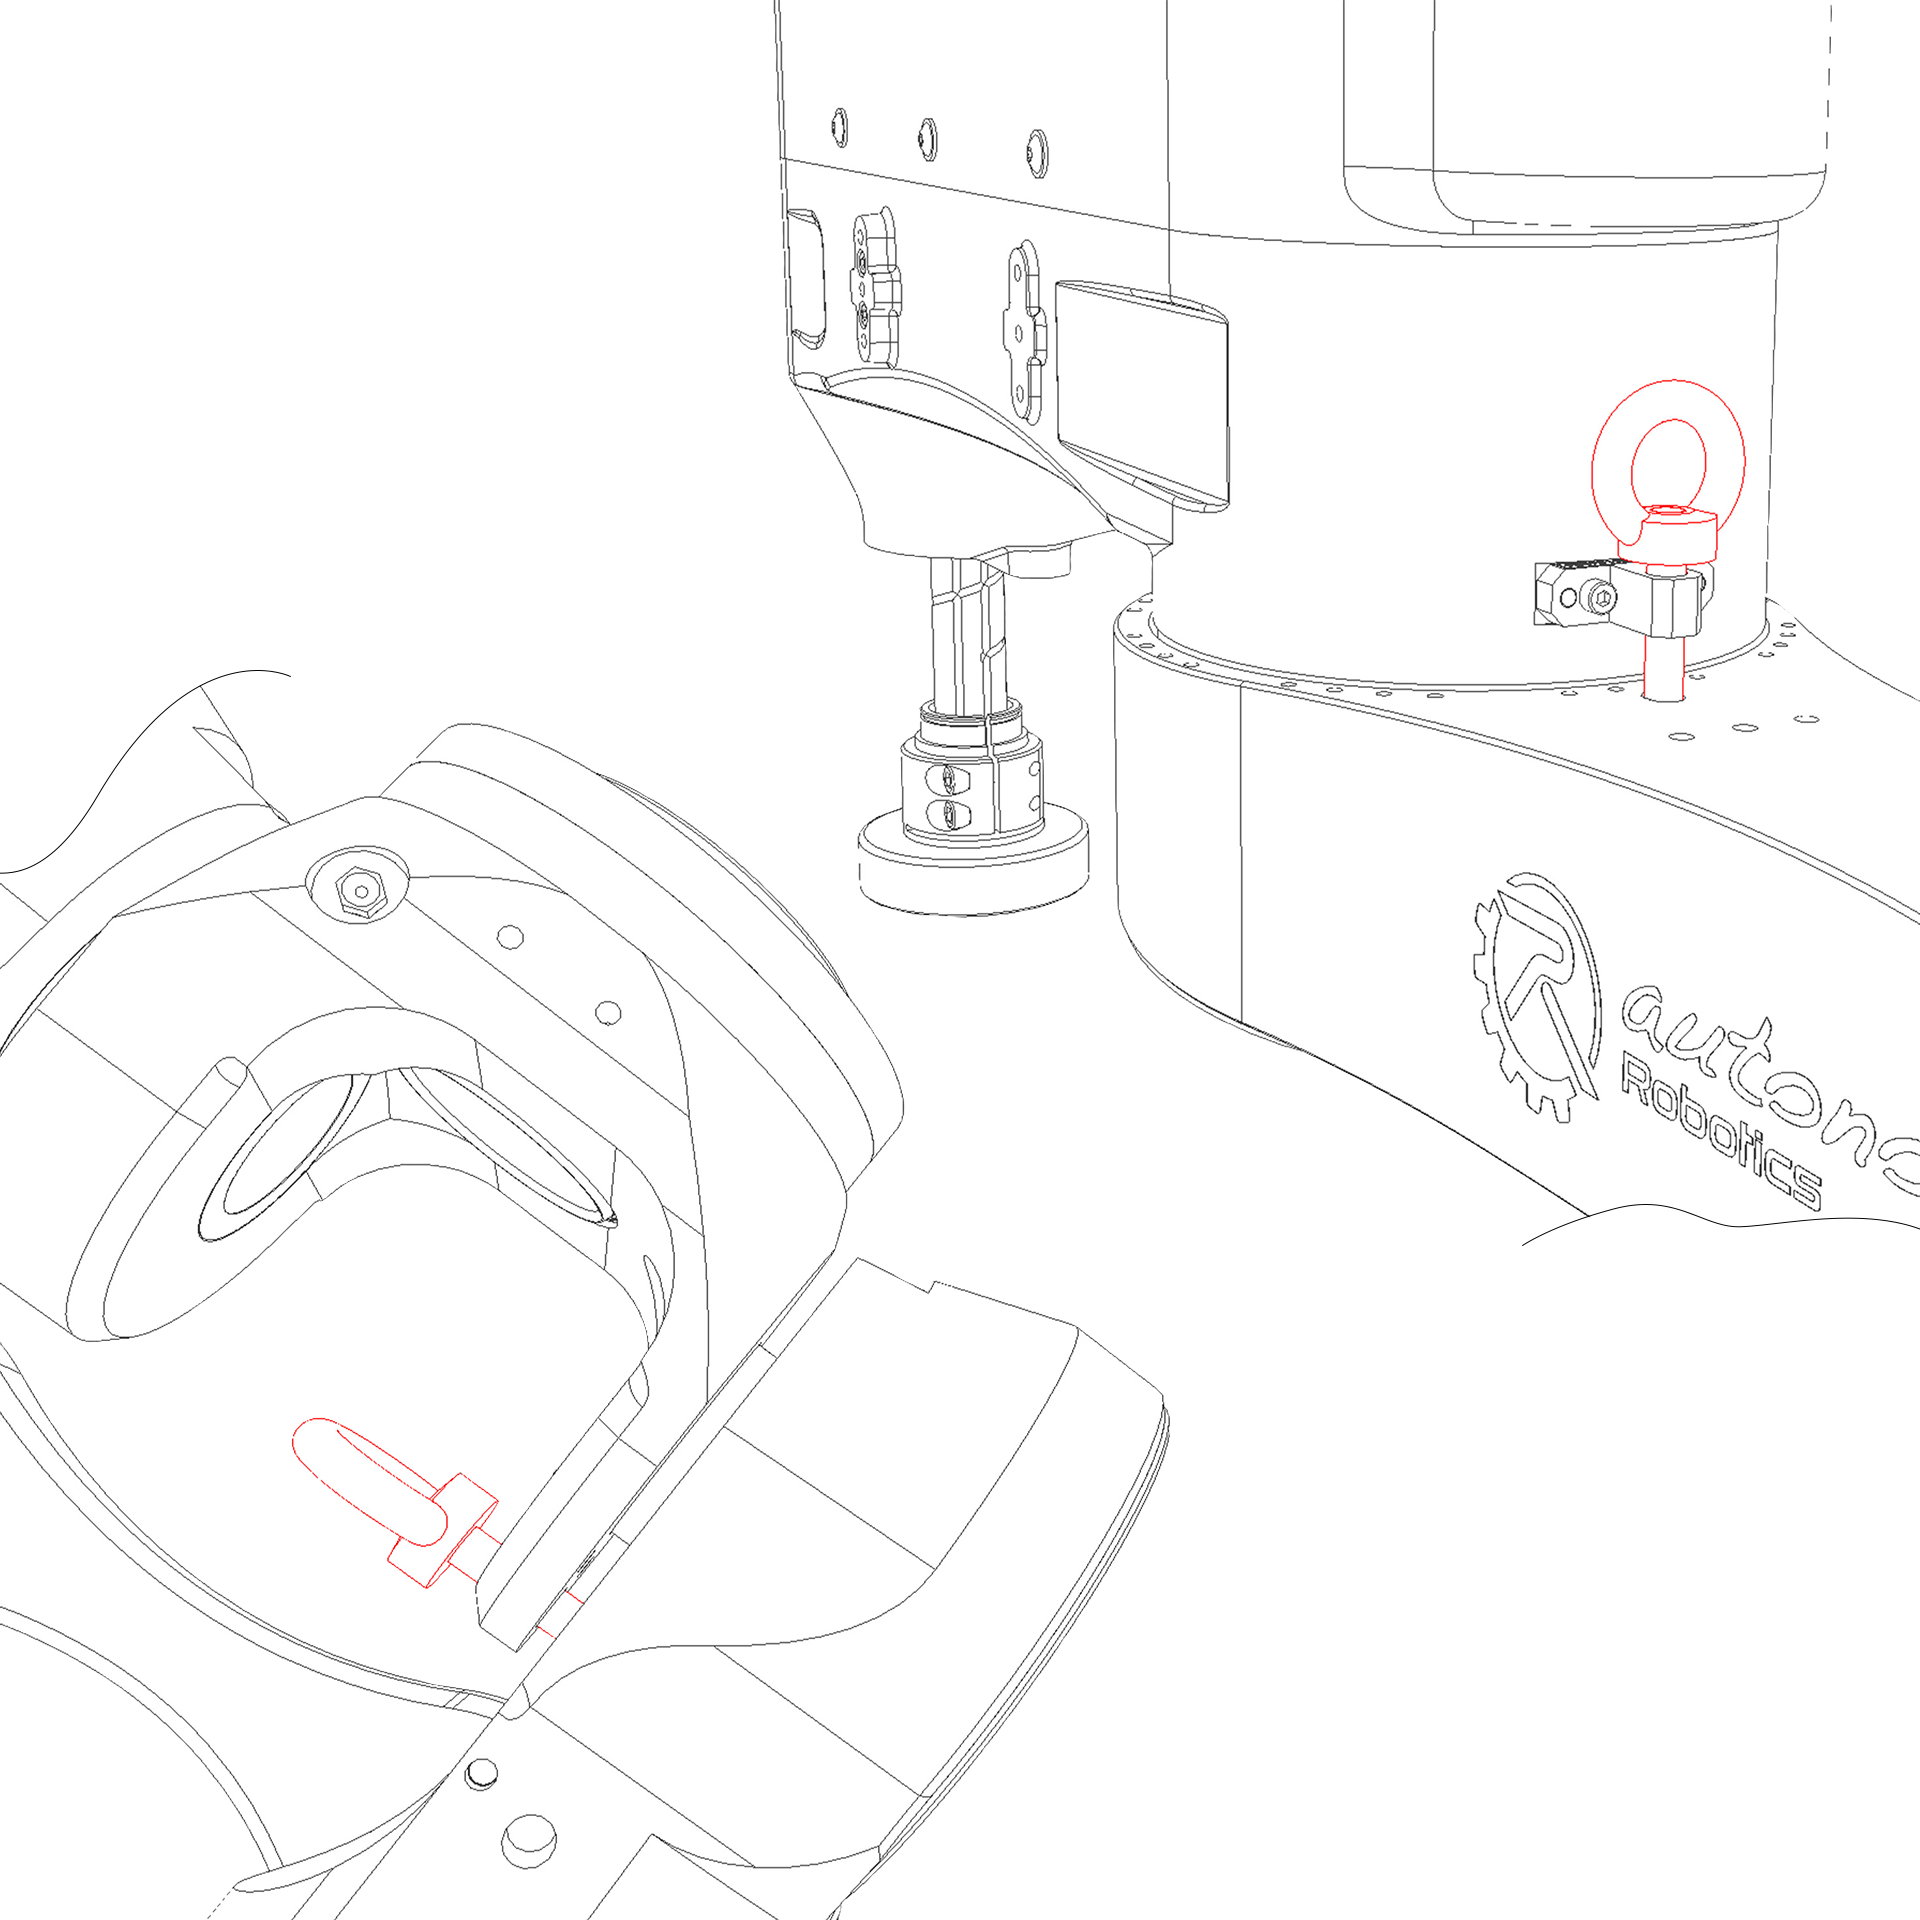
- Kalibriervorrichtung

Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.

- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))

Dieser Endanschlagsatz dient zur Begrenzung des Arbeitsbereichs der Robotermechanik.

- Endanschlagsatz
- Befestigungssatz (Schrauben)

Dieser Faltenbalg schützt das Hubdrehmodul von sCara-Robotern vor Verunreinigungen.

- Faltenbalg
- Befestigungssatz (Schrauben)
Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann zur Versendung per Landverkehr, Luft- und Seefracht verwendet werden.
Lieferumfang
- Transportkiste inkl. Montage-/Transporthilfe
Dieser Robotertyp basiert auf dem Prinzip der seriellen Kinematik.
Alle Antriebe und Motorkabel, außer der ortsfesten Achse 1, werden mitbewegt. Der Roboter hat drei (3) translatorische und einen (1) rotatorischen Freiheitsgrad(e).
Lieferumfang
- Robotermechanik inkl. Getriebe
- Montage kostenlos beigestellter Antriebstechnik
- Mehrstündiger, protokollierter Testlauf als Qualitätsendkontrolle
- Gewinde-Schutzkappen
- Transport- und Verpackungsanleitung
Notwendiges Zubehör
- Teilesatz zum Anbau der Antriebstechnik. Dieser besteht bspw. aus Servomotor-Adapter, Servomotor-Kabel, Getriebe-Eingangsritzel, Steckerfeld (i.d.R. am Grundgestell) und Medienversorgung zum Endeffektor.
Hinweis: Die Betriebsanleitung und Dokumentation zur Inbetriebnahme, Service, Wartung, usw. erhalten Sie im passwortgeschützten Download-Bereich der jeweiligen Produktseite (www.autonoxfinder.com).
| Verwendungsbereich: | Standard (nicht hygienisch) |
|---|---|
| Kinematik: | Seriell |
| Translatorische Freiheitsgrade (X,Y,Z): | 3 |
| Rotatorische Freiheitsgrade (α,ß,γ): | 1 |
| Nenntraglast [kg|lbs]: | 6 | 13.2 |
| Arbeitsbereichs-Reichweite [mm|in]: | 600 | 23.6 |
| Arbeitshöhe [mm|in]: | 200 | 7.9 |
| Schmierstoffe der Lagerstellen: | Synthetisch |
| Schmierstoffe der Getriebe: | Synthetisch |
| Integrierte Medienversorgung: | 4fache integrierte Medienversorgung zum Endeffektor (Druckluft 8 bar | 116.0 psi / Vakuum -1 bar | -14.5 psi / D=6 mm | 0.24 in ; d=4 mm | 0.16 in) |
| Reinigung: | Kein Hochdruck |
| Schutzklasse: | IP64 |
| Umgebungstemperatur [°C|°F]: | 0 bis +40 | +32 bis +104 |
| Relative Luftfeuchtigkeit [%]: | 95 (kondensationsfrei) |
| Einbaulage: | Boden, (Decke), Wand |

| Artikelnummer Teilesatz |
|---|
| MT_BGR00108812 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00109671 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00109512 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00108741 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00111137 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00109173 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| MT_BGR00109266 |
Ein Teilesatz besteht bspw. aus Servomotor-Adapter, Servomotor- und Encoderkabel, Ritzel, Steckerfeld. Es handelt sich um zwingend benötigtes Zubehör. Bei Robotermechaniken deren Artikelnummer mit …-SE01 endet, sind die Sekundärencoder im Teilesatz enthalten.
| Artikelnummer Teilesatz |
|---|
| Noch nicht definiert. Hier anfragen |
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | 8LSA37.DB060D700-3 |
| M2 | 8LSA36.DB060D700-3 |
| M3 | 8LSA26.D9060D300-3 |
| M4 | 8LSA26.D9060D300-3 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | AM8042-3JH0-1002 |
| M2 | AM8042-3JH0-1002 |
| M3 | AM8022-1DH1-0000 |
| M4 | AM8022-1DH1-0000 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | MS2N04-C0BTN-CMDK0-NNNNN-NN |
| M2 | MS2N04-C0BTN-CMDK0-NNNNN-NN |
| M3 | MS2N03-B0BYN-CMDL1-NNNNN-NN |
| M4 | MS2N03-B0BYN-CMDL1-NNNNN-NN |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | DMS2-091-0045-60-B05MP2-Q000-0 |
| M2 | DMS2-091-0045-60-B05MP2-Q000-0 |
| M3 | DMS2-058-0012-60-B15MP2-Q000-0 |
| M4 | DMS2-058-0012-60-B15MP2-Q000-0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | VPL-B1002M-QJ12AS |
| M2 | VPL-B1002M-QJ12AS |
| M3 | VPL-B0632T-WJ14AA |
| M4 | VPL-B0632T-WJ14AA |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | MH30703P12A2200 |
| M2 | MH30703P12A2200 |
| M3 | SH30553P12F2000 |
| M4 | SH30553P12F2000 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | CM3C63S-45A-K/PK/AK1H/SM1 |
| M2 | CM3C63S-45A-K/PK/AK1H/SM1 |
| M3 | CMP40S/BK/PK/AK0H/SXX |
| M4 | CMP40S/BK/PK/AK0H/SXX |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | 1FK7043-4CH71-1CA2-Z N05 |
| M2 | 1FK7042-2AF71-1CA2-Z N05 |
| M3 | 1FK2103-4AH10-1MB0 |
| M4 | 1FK2103-4AH10-2MB0 |
Aktuell sind noch keine Motoren definiert. Hier anfragen
Motor |
Artikelnummer Motorhersteller (Vorgabe) |
|---|---|
| M1 | SGM7A-10D6F61 |
| M2 | SGM7A-10D6F61 |
| M3 | SGM7J-04D6F6C |
| M4 | SGM7J-04D6F6C |
Aktuell sind noch keine Motoren definiert. Hier anfragen
-
Registriert bzw. angemeldet erhalten Sie weitere Dokumente:
Hinweis: Sollte die Dokumentation im Download-Bereich noch nicht vollständig sein, bitten wir Sie um Kontaktaufnahme (info@autonox.com).
Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))
Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
- Kalibriervorrichtung
Diese Vorrichtung dient zur Kalibrierung unserer Robotermechaniken. Dabei wird der jeweiligen mechanischen Achsstellung eine definierte Motorstellung (Drehgeber-Wert) zugeordnet. Die Kalibrier-Anleitungen finden sie im Download-Bereich der jeweiligen Robotermechanik.
- Kalibriervorrichtung
- Befestigungssatz (bestehend aus: Schraube(n) und/oder Stift(en))
Dieser Endanschlagsatz dient zur Begrenzung des Arbeitsbereichs der Robotermechanik.
- Endanschlagsatz
- Befestigungssatz (Schrauben)
Dieser Faltenbalg schützt das Hubdrehmodul von sCara-Robotern vor Verunreinigungen.
- Faltenbalg
- Befestigungssatz (Schrauben)
Diese Transportkiste wird zum Transport der Robotermechanik benötigt. Sie kann zur Versendung per Landverkehr, Luft- und Seefracht verwendet werden.
Lieferumfang
- Transportkiste inkl. Montage-/Transporthilfe